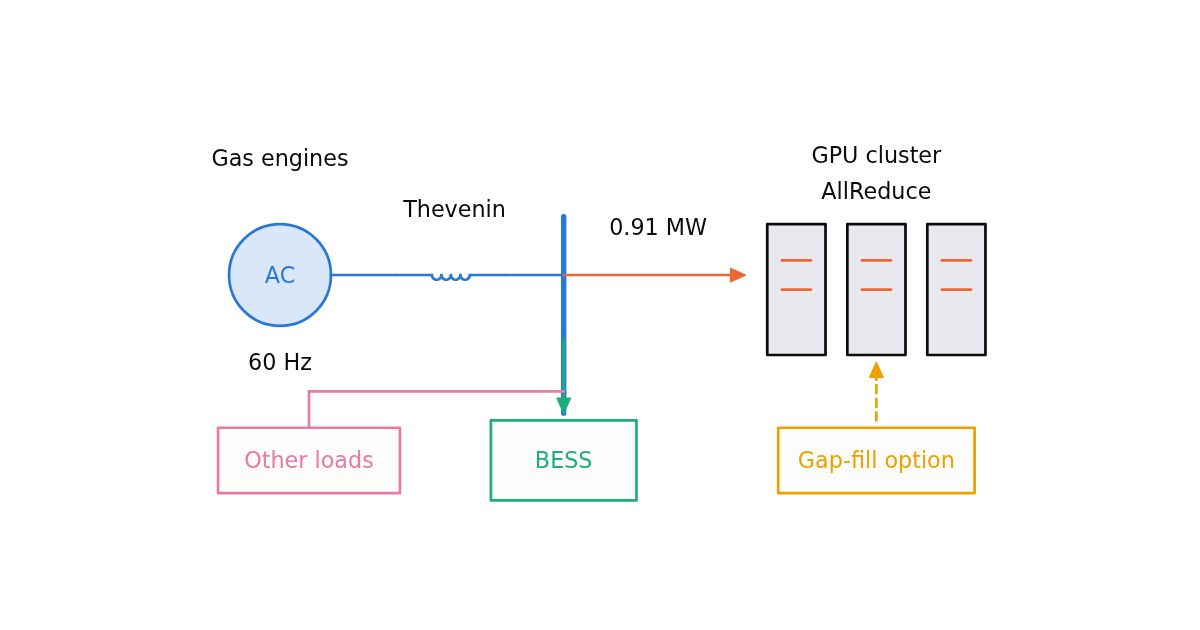
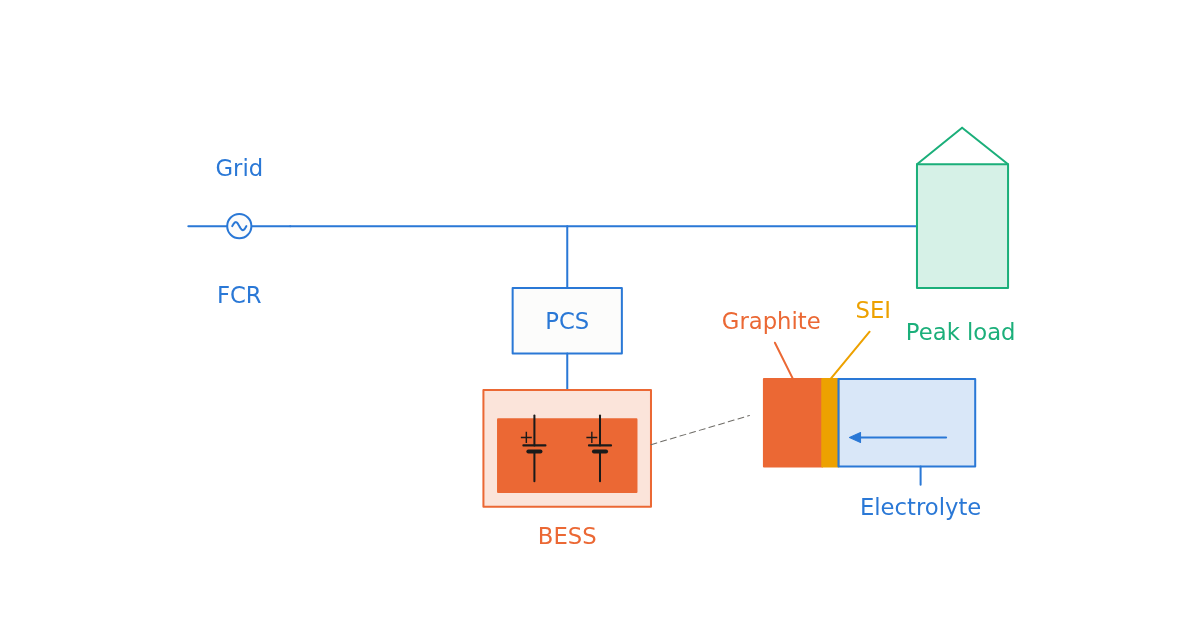
Modellieren Sie synchronisierte GPU-Trainingsimpulse, Quellenfrequenz und Sammelschienenspannung. Bemessen Sie BESS-Leistung und -Energie bei begrenzter Leistungsänderungsrate und vergleichen Sie den Energiebedarf der Lückenfüllung durch Dummy-Lasten.
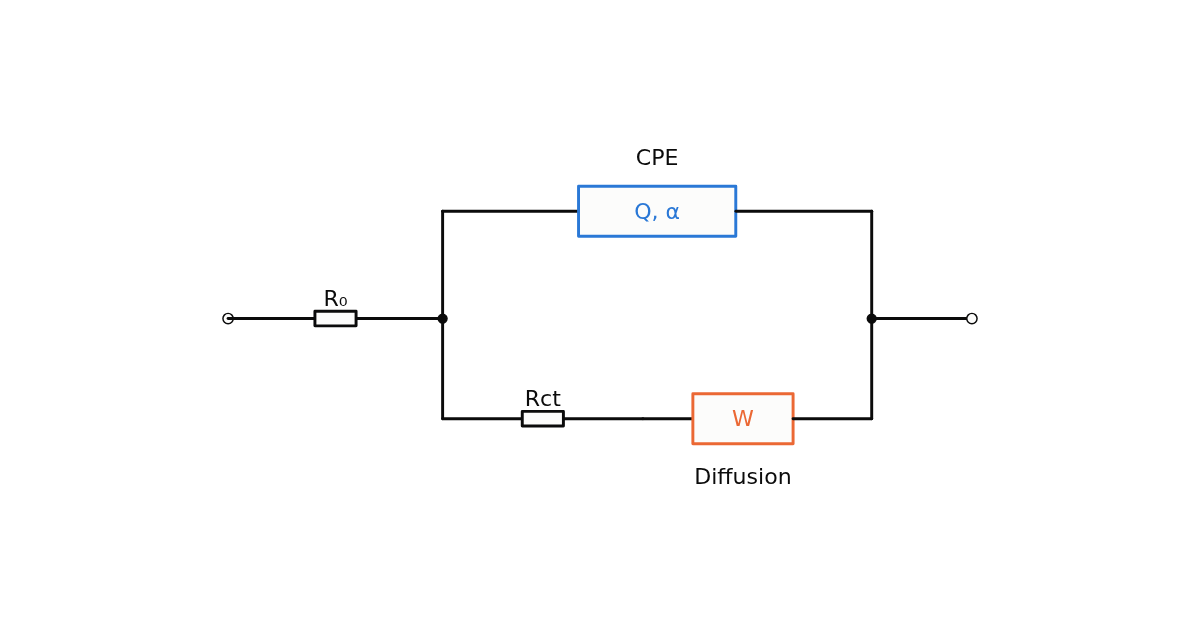
Passen Sie ein Randles–CPE–Warburg-Modell an gemessene Impedanzen an. Prüfen Sie Nyquist- und Bode-Diagramme, vergleichen Sie Zustandsindikatoren und legen Sie nachvollziehbare Klassen für Second-Life-Batterien fest.
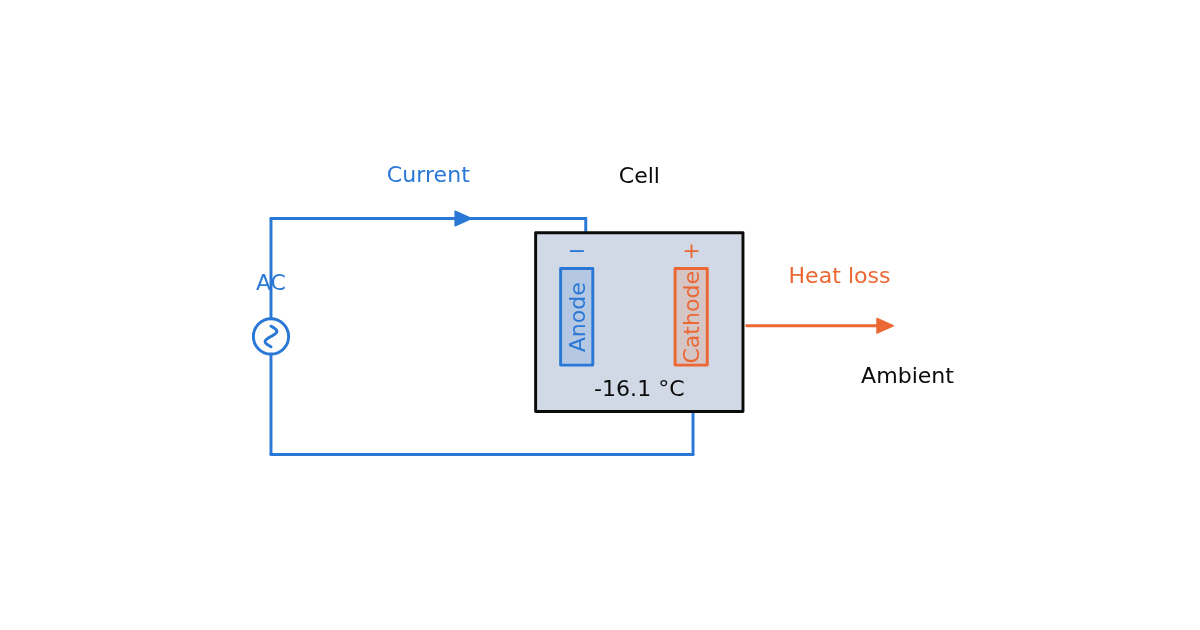
Bestimmen Sie Wechselstromfrequenz, zulässigen Strom und Aufheizdauer für eine tiefgekühlte Lithium-Ionen-Zelle. Berücksichtigt Ladungsdurchtritt, Diffusion, Grenzen der Anodenpolarisation und Wärmeverluste.
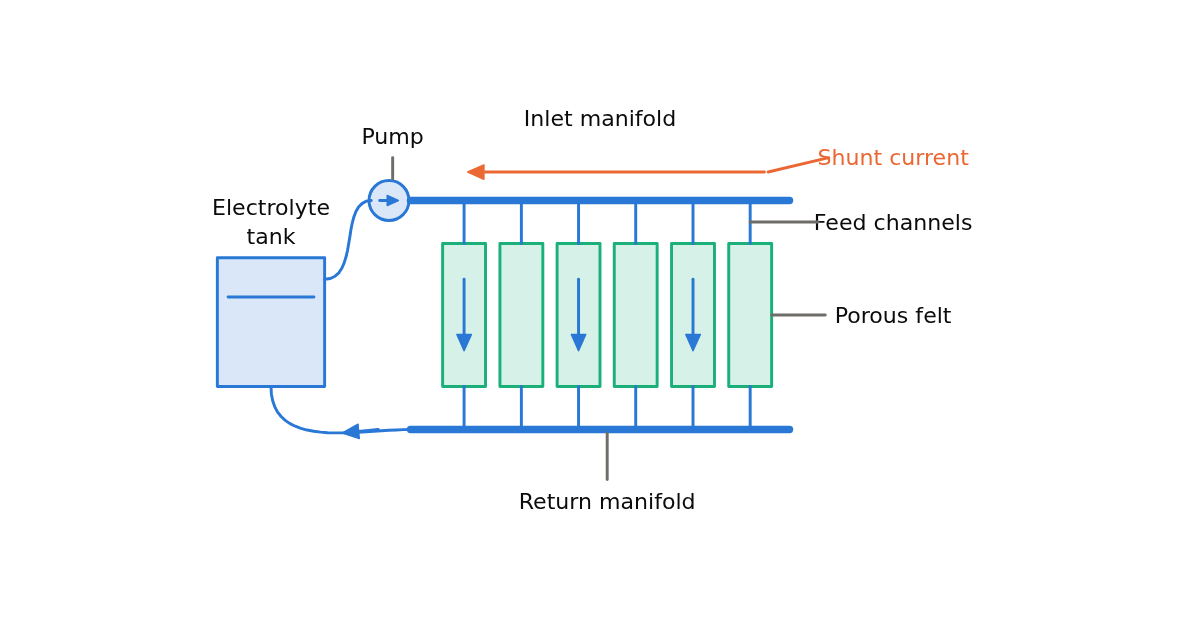
Optimieren Sie VRFB-Volumenstrom und Sammelkanaldurchmesser unter Berücksichtigung eines gekoppelten Shuntstromnetzwerks, der Druckverluste und des geschwindigkeitsabhängigen Stoffübergangs an den Elektroden. Vergleichen Sie Pumpverluste und momentanen Systemwirkungsgrad.
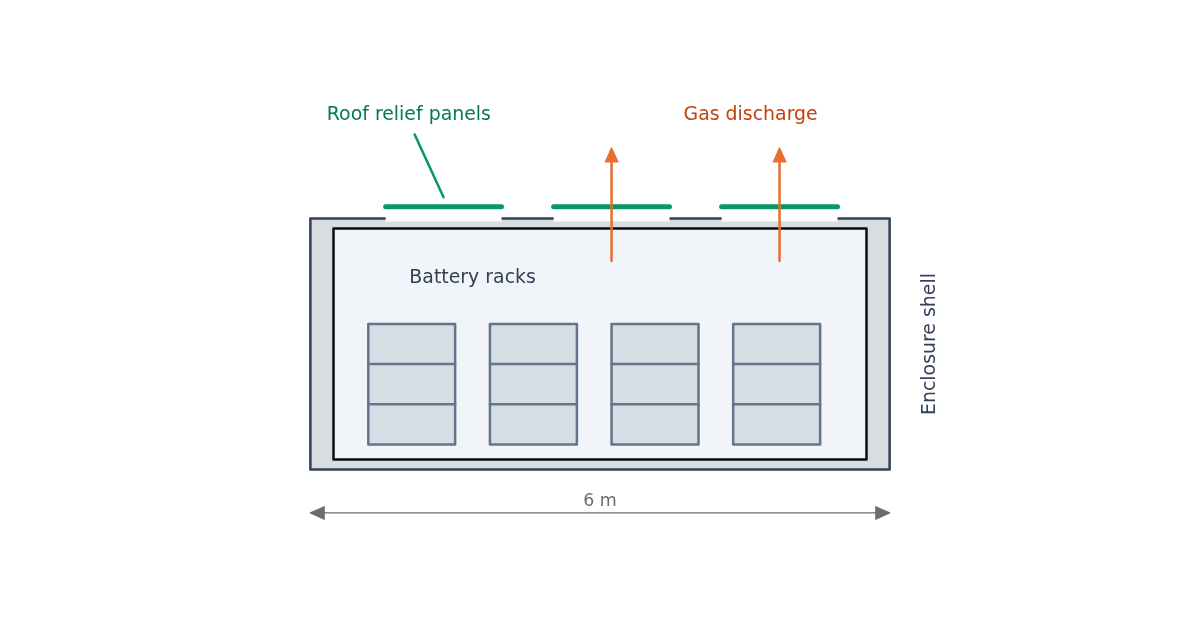
Schätzen Sie die Druckentlastungsfläche eines BESS-Containers anhand gemessener Batteriegaseigenschaften, der Gehäusegeometrie und der Trägheit der Entlastungselemente ab. Vergleichen Sie den reduzierten Explosionsdruck mit der Gehäusedruckfestigkeit.
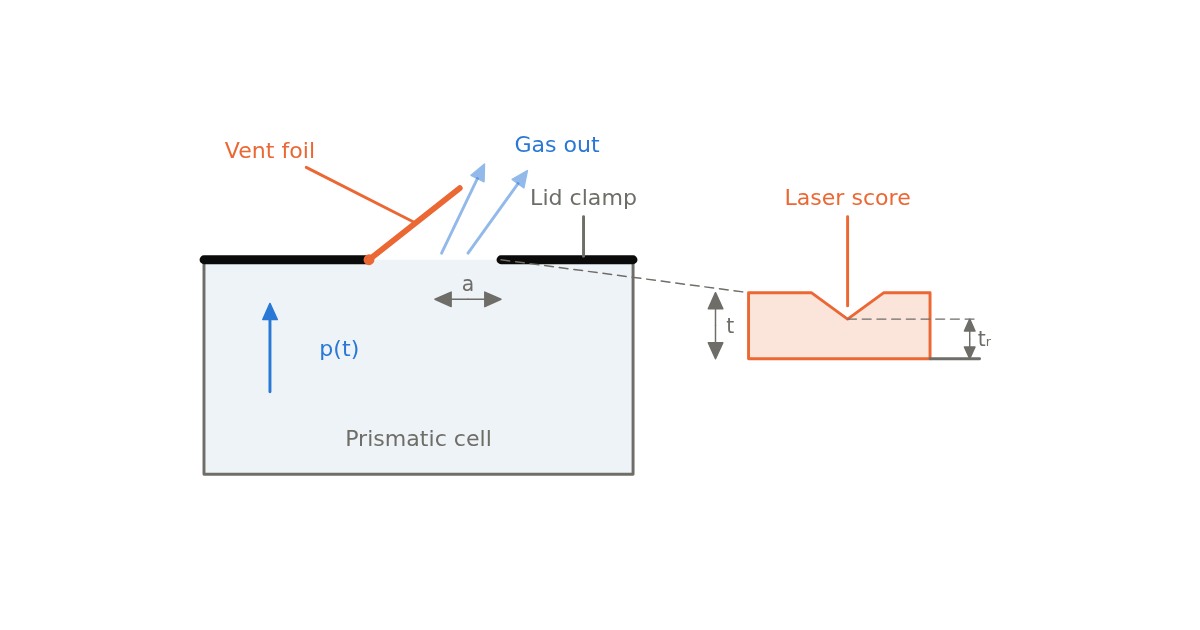
Bemessen Sie eine lasergekerbte Berstfolie mit der Hencky-Lösung der Membrantheorie. Berechnen Sie Berstdruck und Streuung und prüfen Sie anschließend die Abblaseleistung der geöffneten Entgasungsöffnung sowie den Zellüberdruck während eines Gasimpulses bei Fehlbeanspruchung.
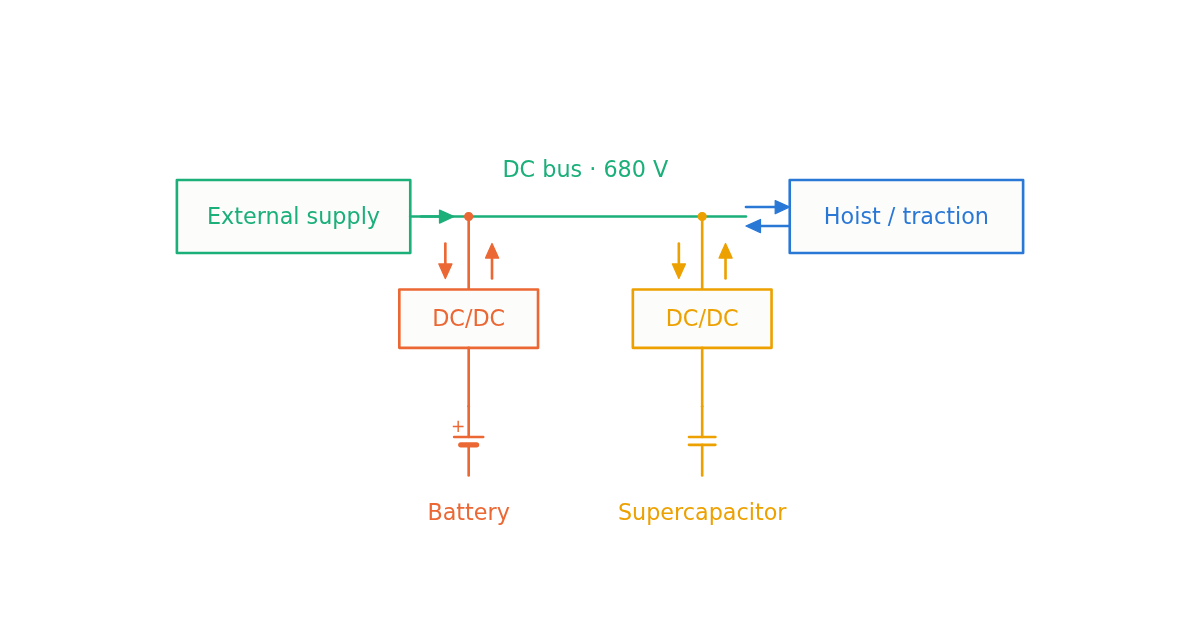
Bemessen Sie Superkondensatorstränge, Batteriepuffer und bidirektionale DC/DC-Wandler anhand eines wiederkehrenden Kran- oder Bahnleistungsprofils – einschließlich ESR-Verlusten und Entlastung der Batterie hinsichtlich der C-Rate.
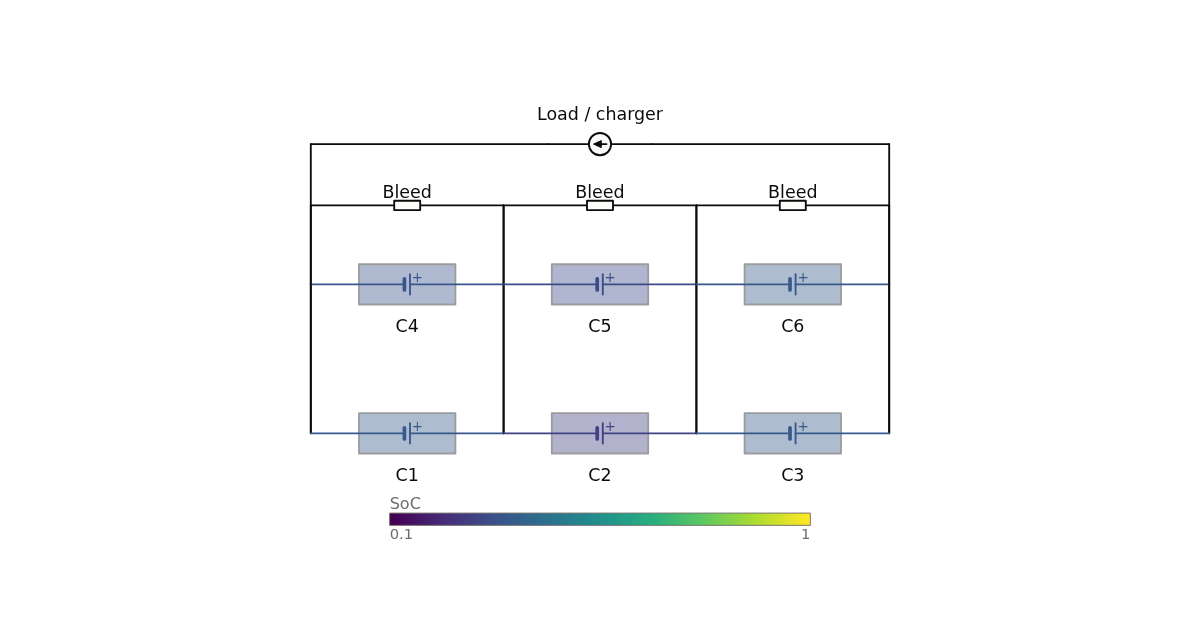
Simulieren Sie die SoC-Drift zwischen Zellen, die parallele Stromaufteilung und Abschaltungen durch die schwächste Zelle mit einem 2RC-Modell je Zelle. Bemessen Sie das passive Balancing und vergleichen Sie seine Wirkung über aufeinanderfolgende Zyklen.
Prognostizieren Sie Kapazitätsverlust, Widerstandsanstieg und Lebensdauerende eines BESS bei Frequenzregelung und Peak Shaving anhand veröffentlichter NMC/LFP-Alterungsmodelle und Rainflow-Zählung.
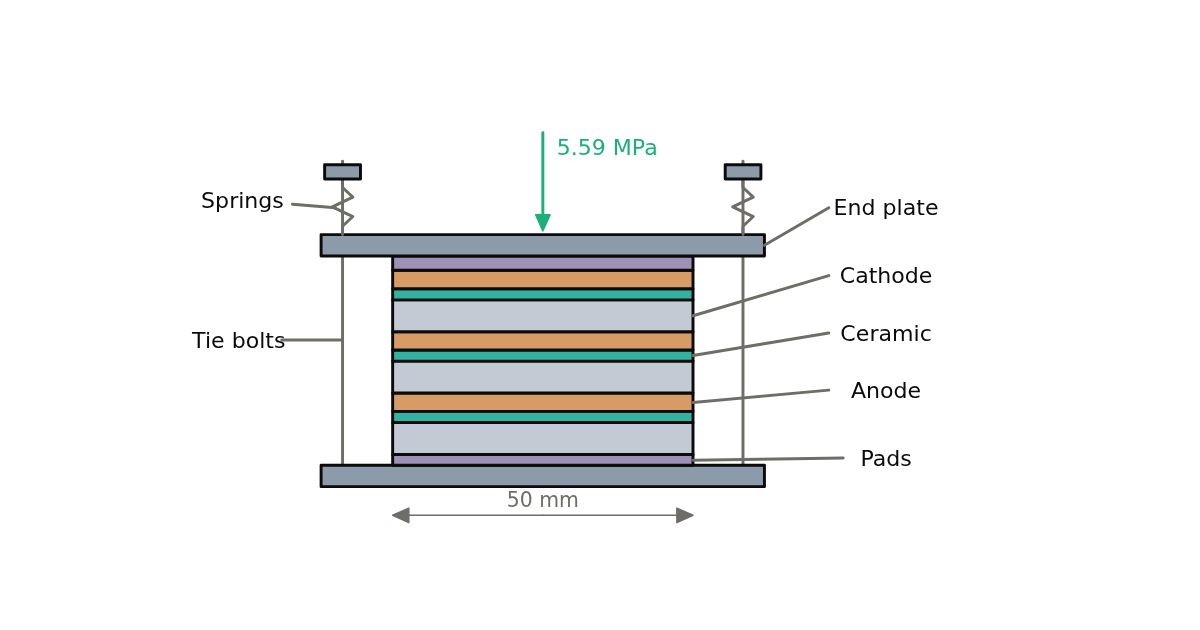
Bemessen Sie Vorspanndruck und Federnachgiebigkeit unter Berücksichtigung der Quellung beim Laden und Entladen sowie des Lithiumkriechens. Prüfen Sie Druckgrenzen, Federweg und Bruchwahrscheinlichkeit des keramischen Elektrolyten.
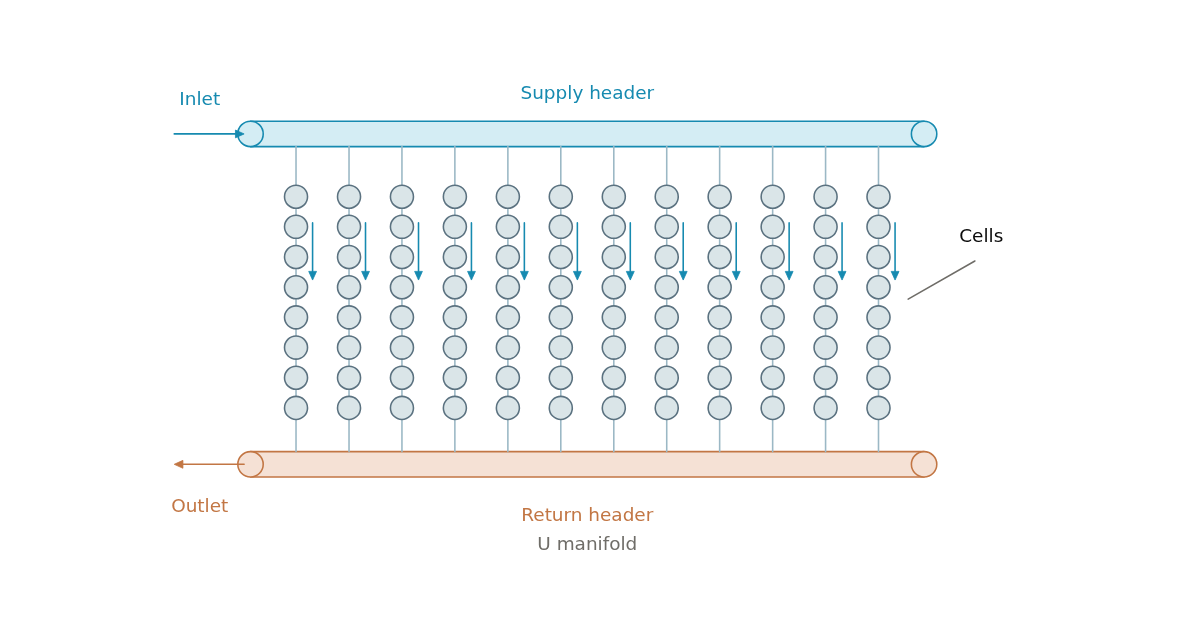
Solve U- or Z-manifold flow distribution, developing passage losses and cell temperatures. Check a 5 °C spread target and find the pump head and power.
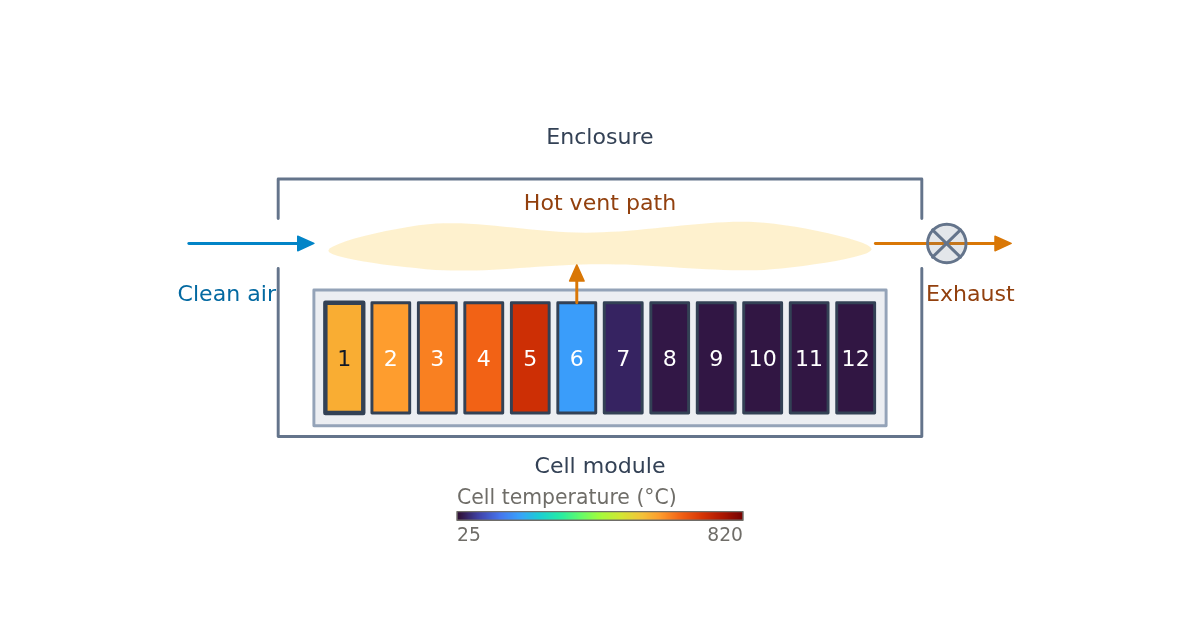
Simulieren Sie die zellweise Ausbreitung des thermischen Durchgehens und die Erwärmung durch heißes Ventgas. Verfolgen Sie die Gasansammlung im Gehäuse, die lüftungsbedingte Verdünnung und die Schwelle von 25 % der UEG.
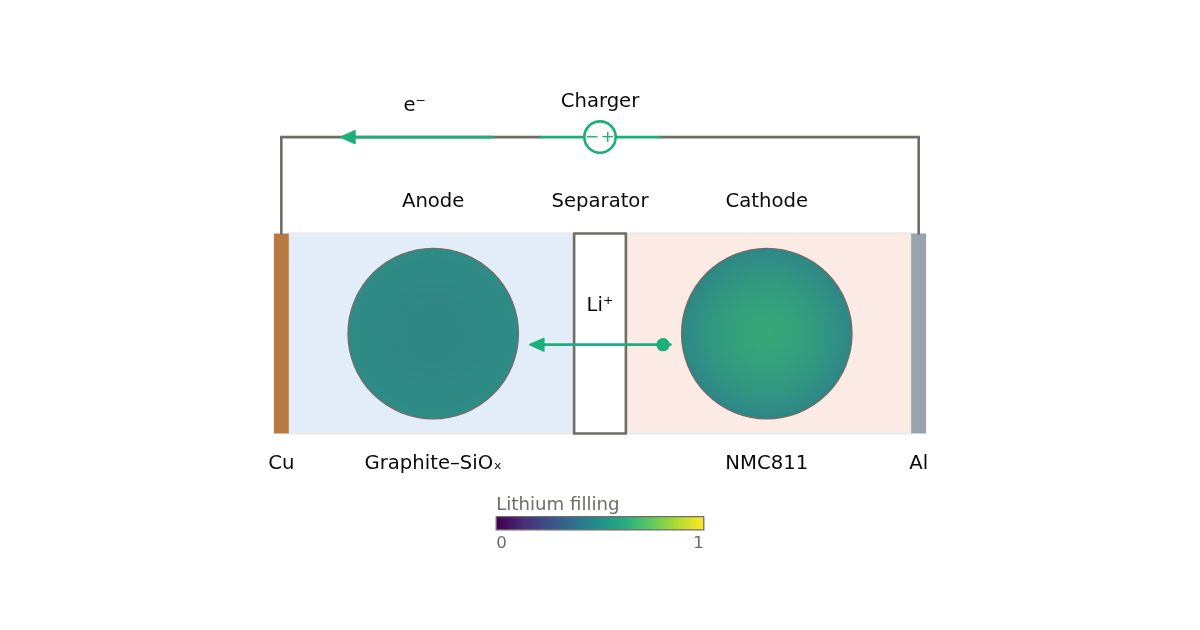
Bestimmen Sie die Laderate der LG M50, bei der das Anodenpotential oberhalb der Plating-Schwelle bleibt. Lösen Sie das vollständige SPMe und vergleichen Sie Konstantstromladen mit einem vierstufigen Ladeprofil.
Compare front/rear brake force distribution and series or parallel regen blending. Check axle adhesion, motor and battery limits, and recovered energy over a complete stop.
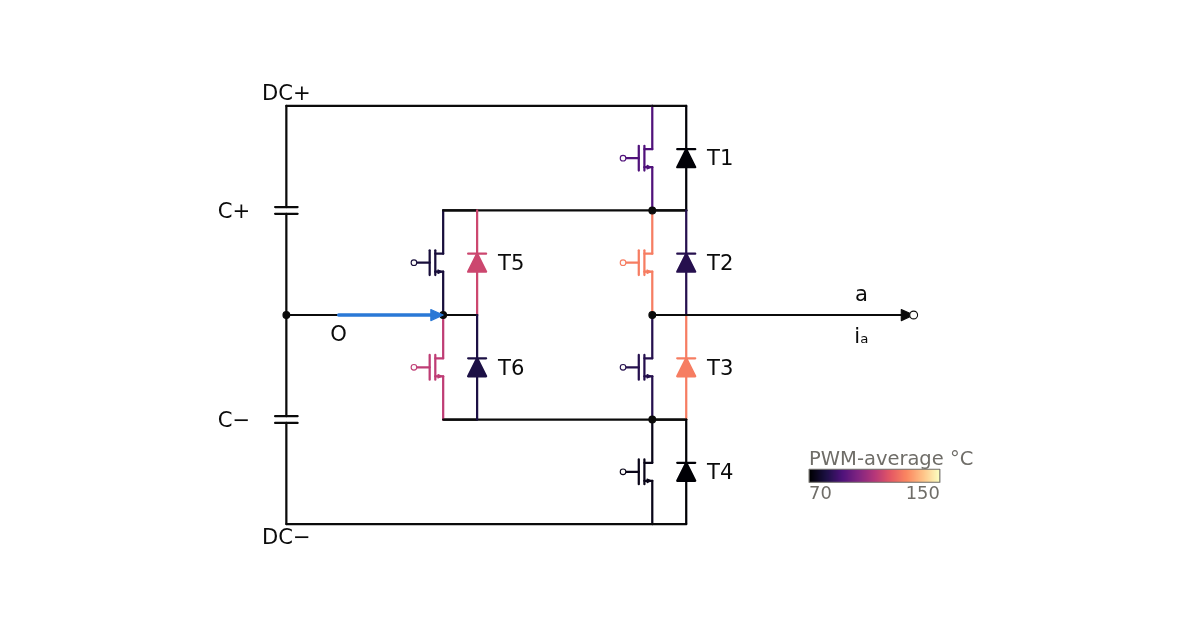
Compare ANPC zero-state commutations, balance six-switch leg losses, and track transistor and diode junction temperatures through a low-frequency heavy launch.
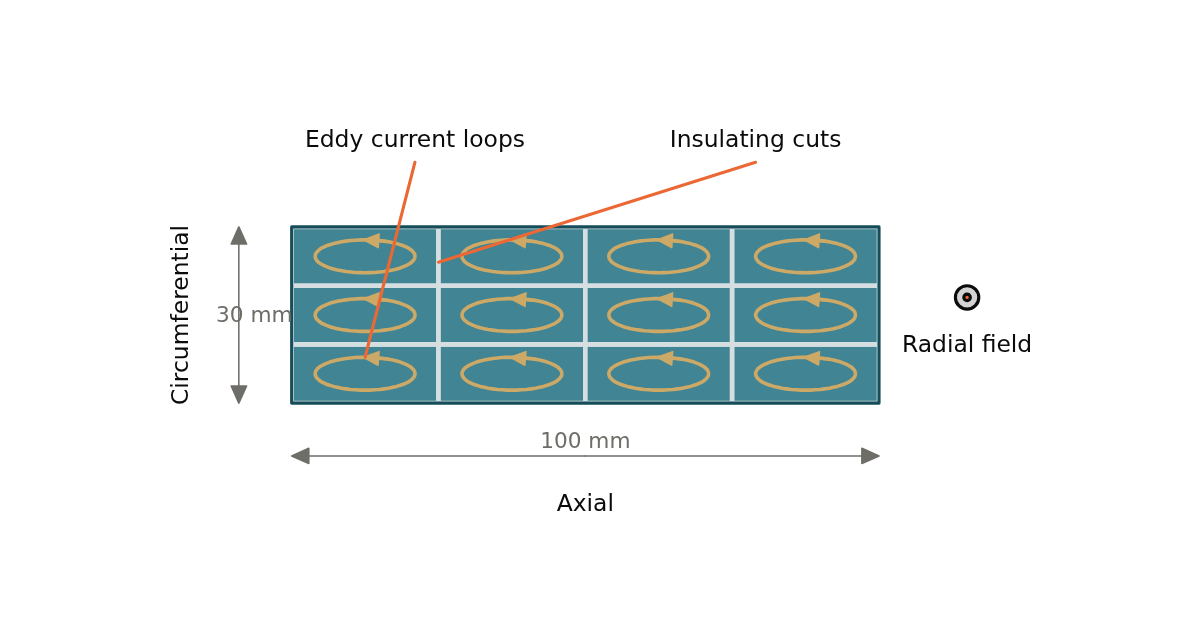
Solve 2D magnetic diffusion for slot and PWM harmonics. Compare circumferential and axial magnet segmentation, find the fewest pieces meeting a loss target, and estimate magnet temperature.
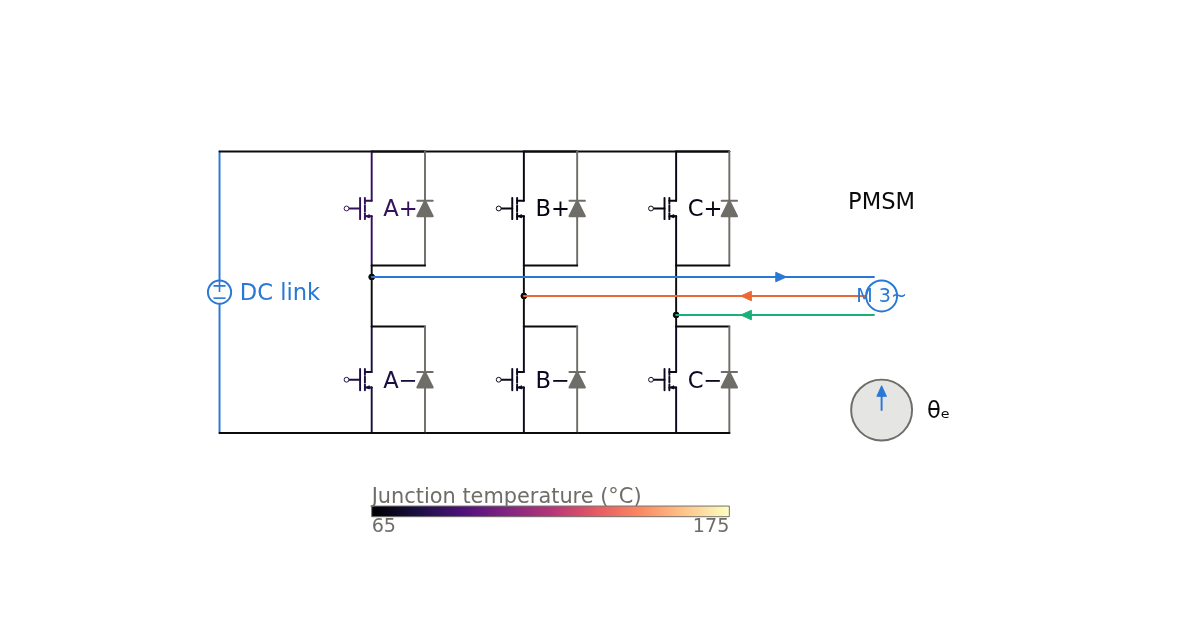
Calculate SiC MOSFET conduction, switching and dead-time losses over EPA UDDS, launch or locked-rotor stall. Track all six junction temperatures, peak temperature and thermal swing.
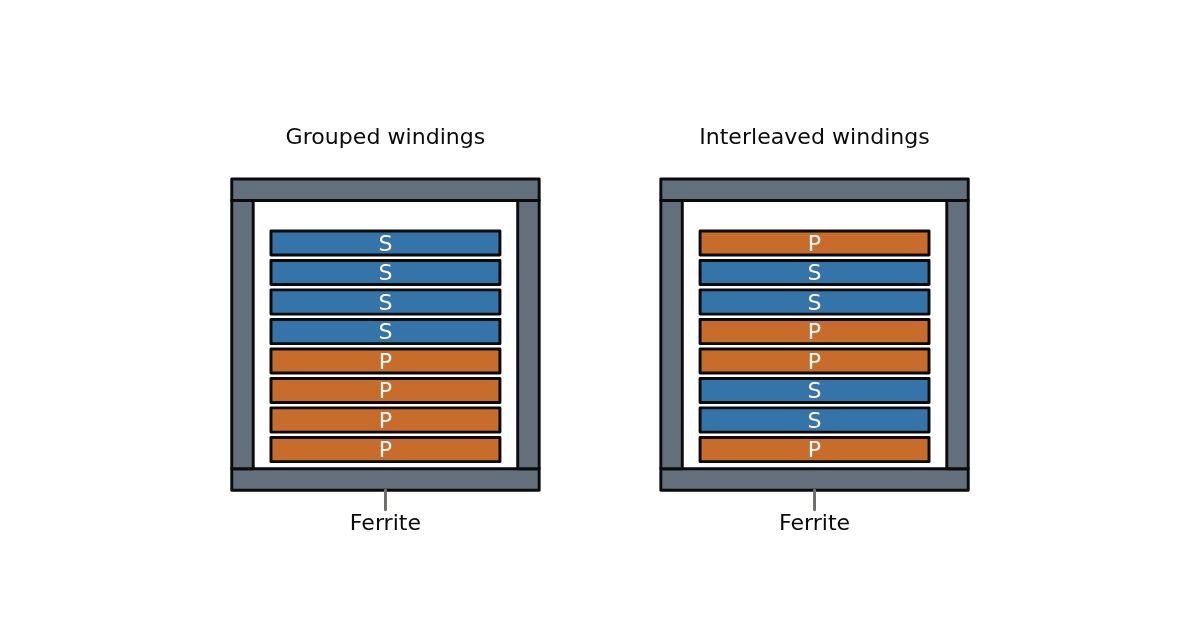
Compare interleaved and grouped PCB windings using layer MMF and Dowell resistance. Calculate harmonic copper loss, leakage inductance, and iGSE core and total loss.
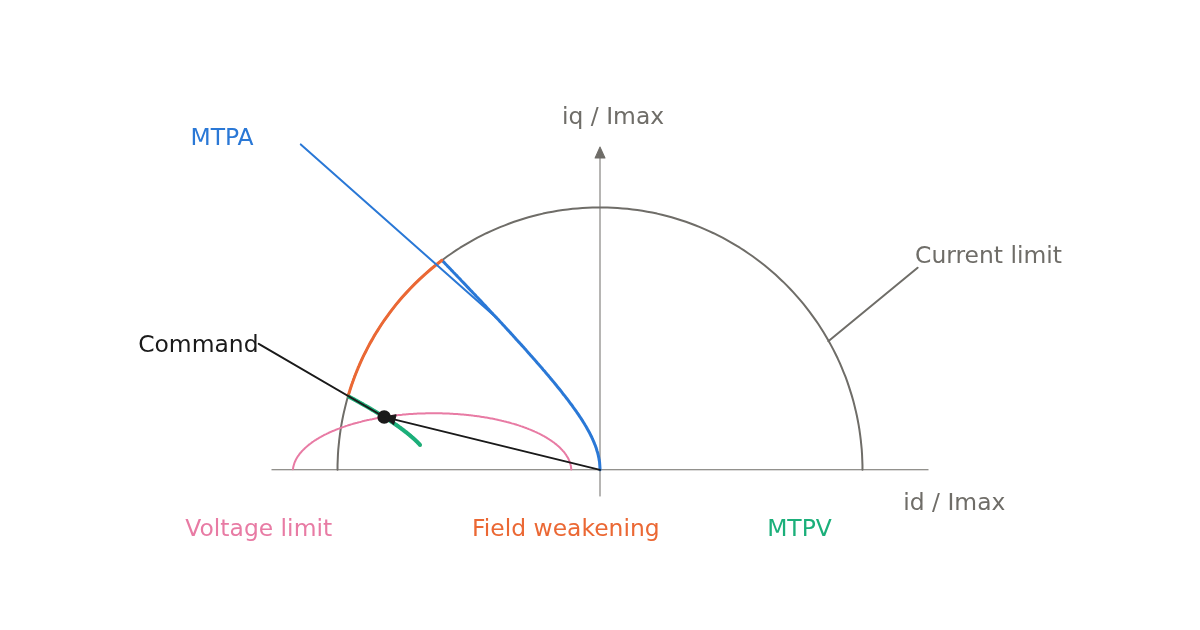
Find id and iq references from Ld, Lq, magnet flux and inverter limits. Explore MTPA, field weakening, MTPV and the torque–speed and power–speed envelopes.
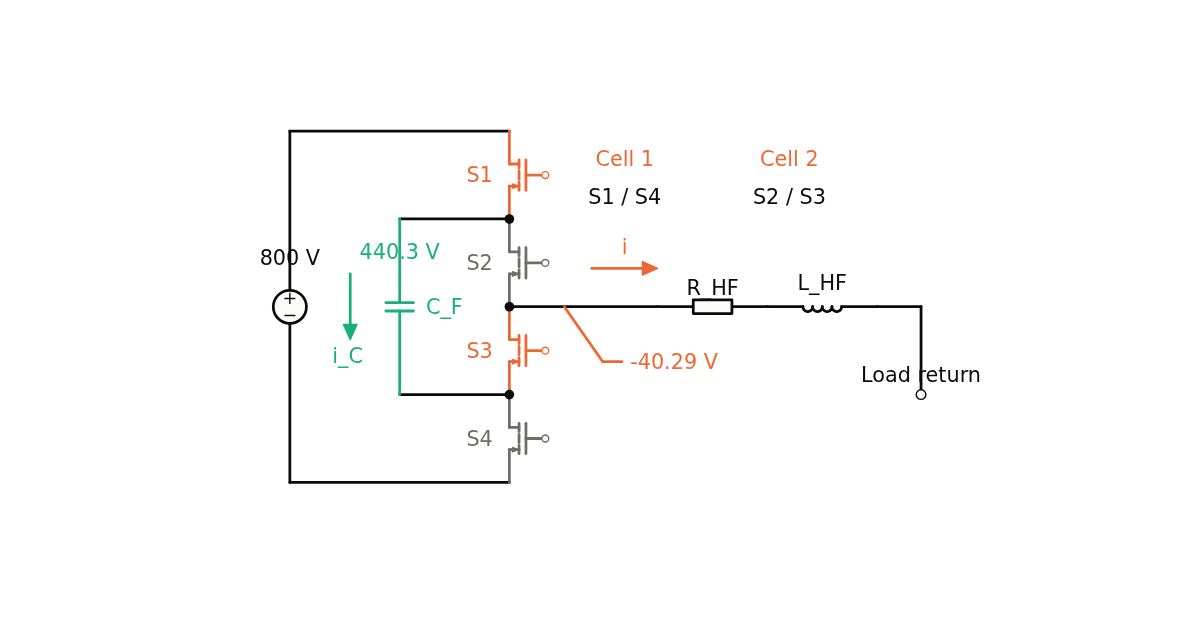
Size the flying capacitor of a three-level inverter, predict natural balancing from switching harmonics and load impedance, and animate phase-shifted PWM.
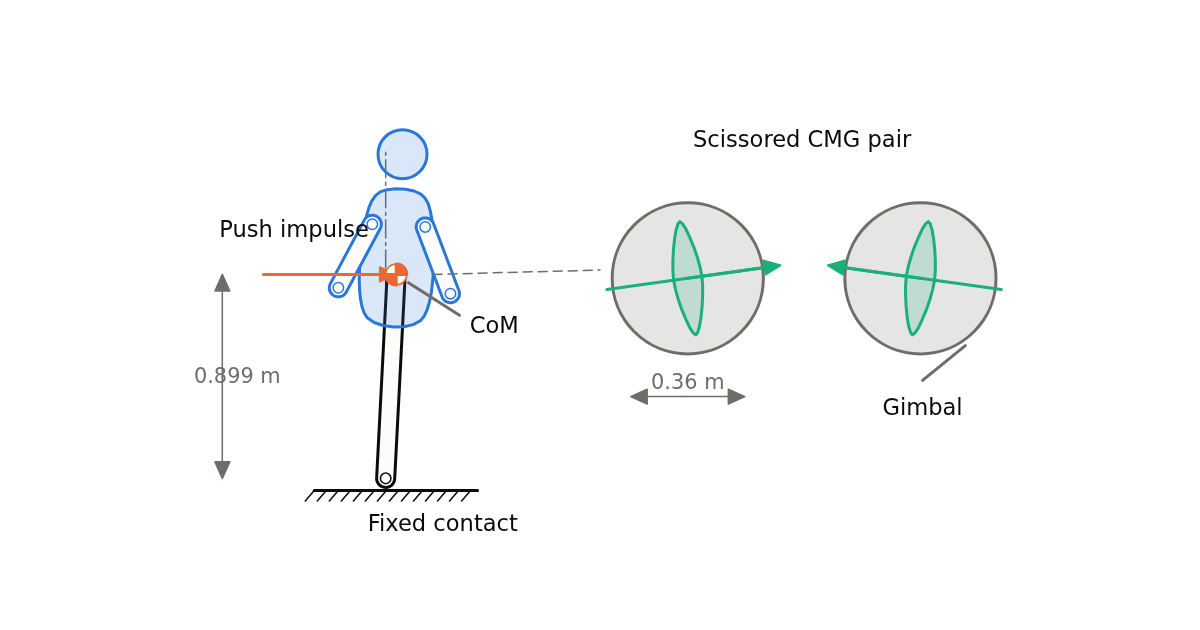
Size a humanoid reaction wheel or scissored CMG pair for push and post-slip recovery. Compare angular momentum, rotor size, speed, torque and gimbal saturation with nonlinear recovery dynamics.
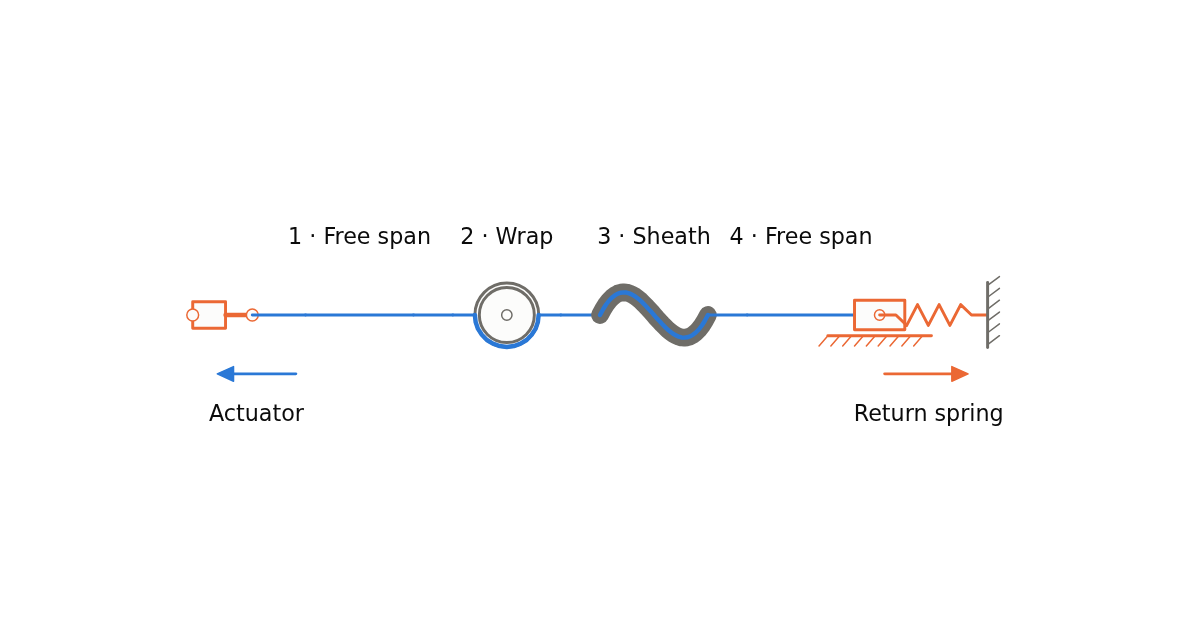
Calculate tension loss and cable stretch through ordered guides and Bowden sheaths. Resolve frictional hysteresis, reversal lost motion, and directional output stiffness.
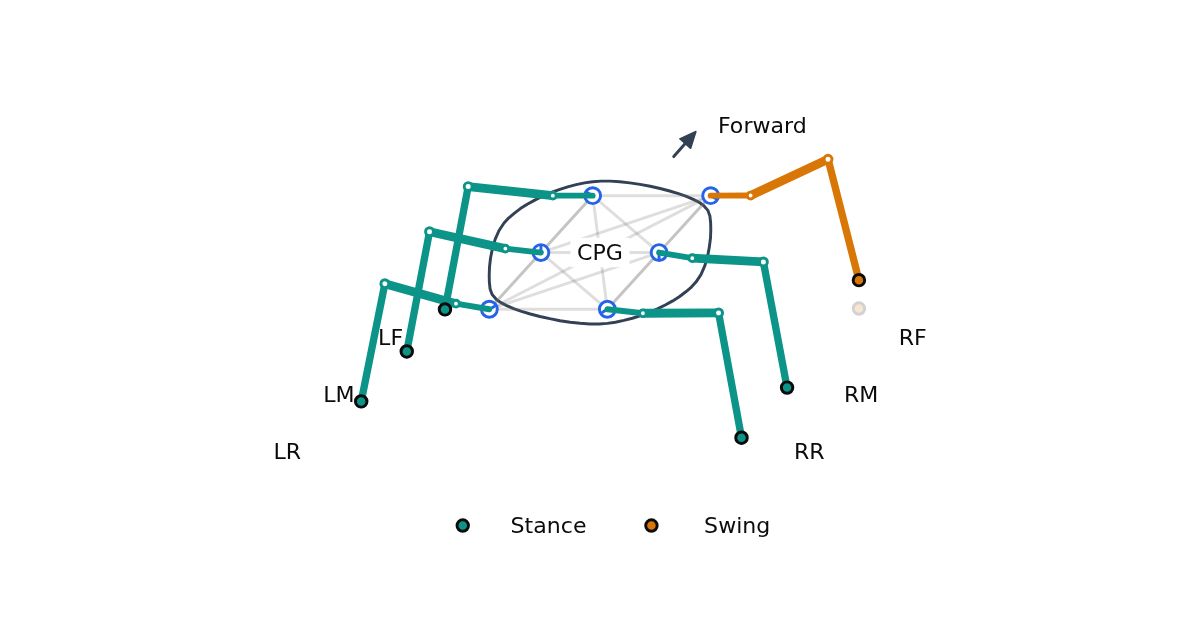
Simulate six coupled Hopf oscillators, blend tripod–ripple–wave gaits, and animate reachable three-joint leg commands. Inspect phase tracking, footfall timing and joint speed.
Size a two- or multi-finger robot grasp against sliding and twisting. Include arm acceleration, an offset centre of mass and coupled soft-finger friction.