

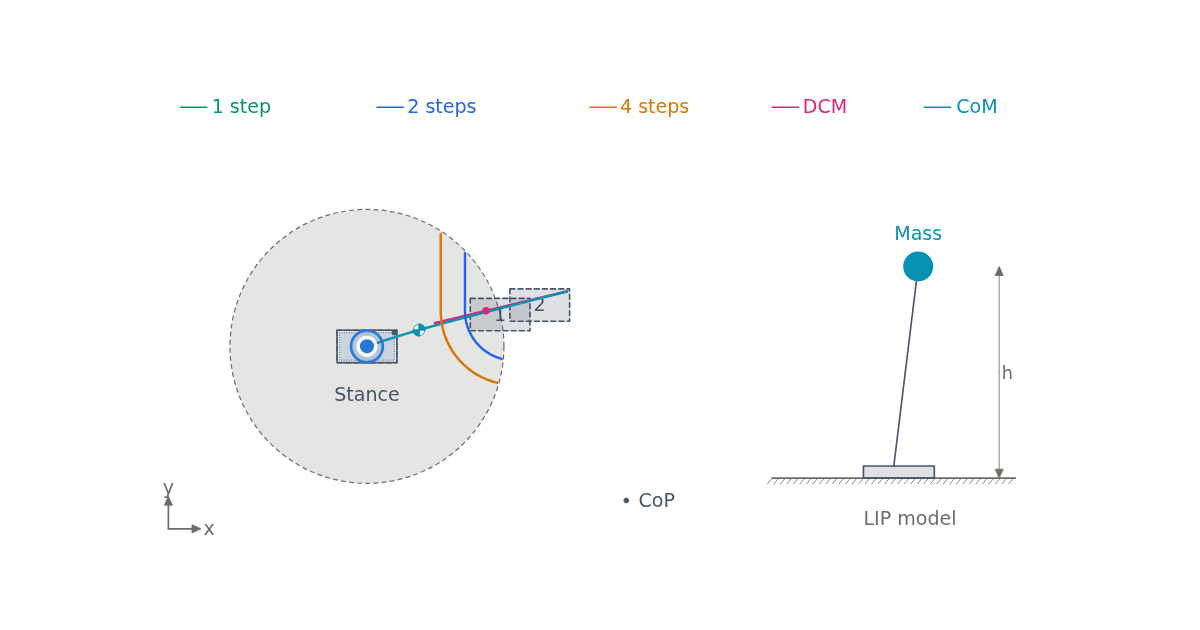
Stabilisierung humanoider Roboter nach Stößen: Capture Point, DCM und Fußplatzierung
 Wired White v3
Kann ein humanoider Roboter nach einem Stoß zum Stillstand kommen? Berechnen Sie Capture Point und DCM-Verlauf, N-Schritt-Einfangbereiche für Füße mit endlicher Aufstandsfläche, Aufsetzfristen und Fußplatzierungen zur Stabilisierung.