

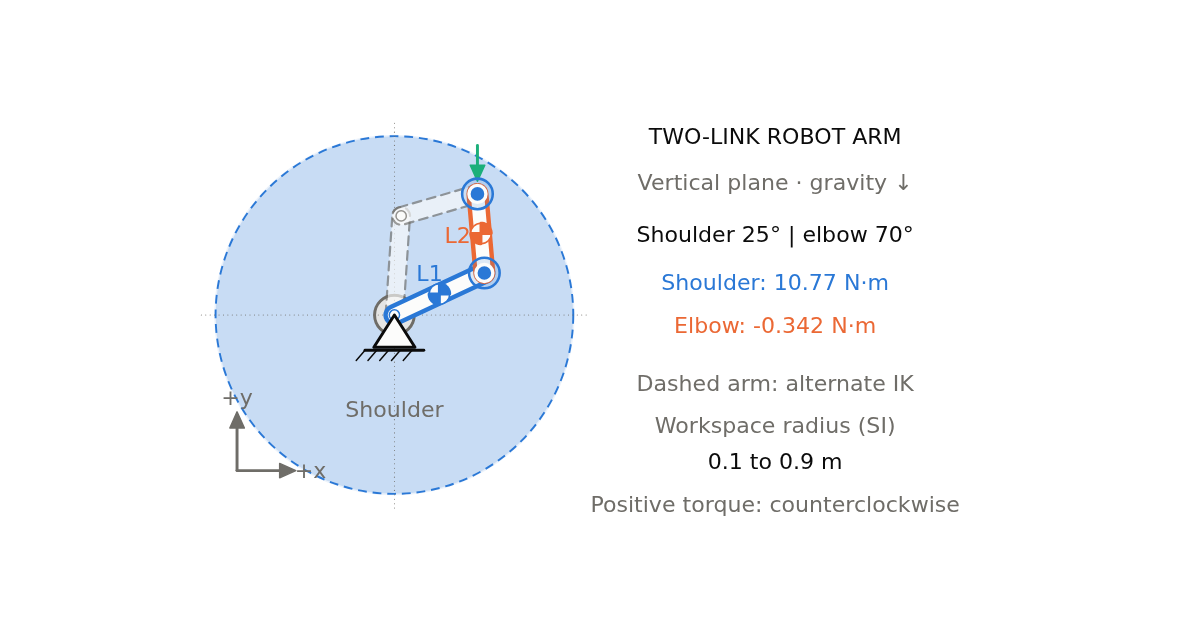
Rechner für zweigliedrige Roboterarme: Inverse Kinematik & Drehmoment
 Wired White v4
Berechnen Sie die Vorwärts- und inverse Kinematik eines ebenen zweigliedrigen Roboterarms, vergleichen Sie die Stellungen „Ellenbogen unten/oben“ und bestimmen Sie die statischen Gelenkmomente aus den Massen der Glieder und der Nutzlast.