

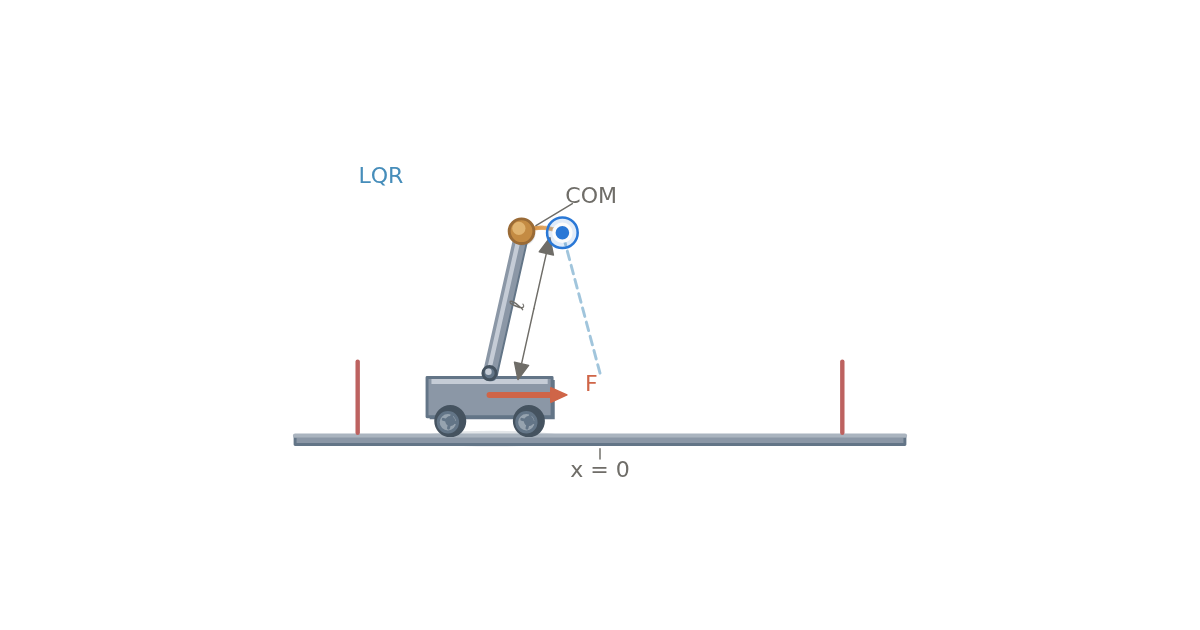
Simulation des inversen Pendels: PID vs. LQR
 Wired White v2
Vergleichen Sie PID und LQR an einem nichtlinearen Wagen-Pendel-System mit Stellkraftbegrenzung. Spielen Sie die Bewegung ab, geben Sie zeitlich festgelegte Störstöße vor und untersuchen Sie Ausregelverhalten, Wagenweg und Regelkreispole.