

FEM für Motoren mit Oberflächenmagneten: Fluss, Gegen-EMK, Rastmoment und Drehmoment
Berechnen Sie das nichtlineare Magnetfeld eines Motorquerschnitts mit 12 Nuten und 10 Polen mit finiten Elementen. Untersuchen Sie Flusslinien, Strang-Gegen-EMK, Rastmoment und Drehmoment unter Last bei drehendem Rotor.

Untersuchen Sie das Magnetfeld eines permanentmagneterregten Synchronmotors mit 12 Nuten, 10 Polen und Oberflächenmagneten direkt im Querschnitt. Dieses Werkzeug zur Finite-Elemente-Analyse von PMSM richtet sich an Studierende, die magnetische Kreise kennenlernen, Ingenieure, die Motorproportionen vergleichen, und Konstrukteure, die einen Drohnen-, E-Bike- oder Servomotor untersuchen. Es berechnet das nichtlineare Magnetfeld der tatsächlichen genuteten Geometrie mit quadratischen finiten Elementen.
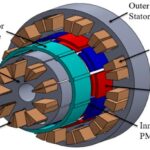
Legen Sie zunächst Statoraußendurchmesser, Statorbohrungsdurchmesser, Nuttiefe, Zahnschaftbreite und Nutöffnungsbreite fest. Die Rotorabmessungen ergeben sich aus Statorbohrung, Luftspalt und Magnetdicke. Der Polbedeckungsgrad bestimmt, welcher Anteil jeder mechanischen Polteilung von 36° mit einem Magneten belegt ist. Geben Sie die Remanenzflussdichte der Magnete für die vorgesehene Betriebstemperatur an; die Werkstoffgüte allein legt diese Temperatur nicht fest. Für das Elektroblech wird die Magnetisierungskurve von SIWATT M270-35A verwendet und in Richtung einer angenommenen Sättigungspolarisation von 2,0 T fortgesetzt. Dieser Wert ist für die Güte typisch, wird im Datenblatt aber nicht als Sättigungswert angegeben. Der Indikator für den Kennlinienknick zeigt, ab wann die Reluktanz des Eisens ins Gewicht fällt.
Jeder Zahn trägt eine konzentrierte Spule. Je Strang sind vier Spulen in Reihe geschaltet; die Zahl der Parallelzweige beträgt eins. Geben Sie die Windungszahl je Spule und den Scheitelwert des Strangstroms ein, nicht den Effektivwert. Bei Strom null ergibt sich der Leerlauffall. Ein Stromvoreilwinkel von null entspricht einer q-Achsen-Erregung im Motorbetrieb; ein positiver Stromvoreilwinkel fügt eine negative d-Achsen-Komponente hinzu. Die Drehzahl bestimmt die Gegen-EMK-Berechnung, während diese magnetostatischen Feld- und Drehmomentlösungen drehzahlunabhängig sind.
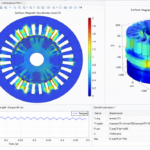
Starten Sie die Animation oder verschieben Sie den Punkt am Rotor, um eine elektrische Periode zu durchlaufen. Diese entspricht einer mechanischen Drehung von 72°. Rote und blaue Magnete kennzeichnen die nach außen bzw. innen gerichtete Magnetisierung. Die mit Strangbezeichnungen versehenen Spulenseiten zeigen, ob der Strom in die Schnittebene hinein oder aus ihr heraus fließt. Die Farben zeigen den berechneten Betrag der Flussdichte; die Konturlinien sind Linien gleichen magnetischen Vektorpotentials. Während der Animation wird direkt auf dem Netz zwischen den berechneten Feldlösungen überblendet. Die zugehörigen Markierungen zeigen denselben Winkel auf den Drehmoment- und Gegen-EMK-Kurven.
Vergleichen Sie das mittlere Drehmoment aus der Wicklungsarbeit mit dem mittleren Drehmoment aus der Maxwell-Spannung im Luftspalt. Ihre Abweichung ist ein nützlicher Indikator für numerische Fehler. Die Drehmomentkonstante bezieht sich auf den Scheitelwert des Strangstroms; die Spannungskonstante auf den Effektivwert der Außenleiter-EMK je mechanischem Radiant pro Sekunde. Die angezeigte induzierte EMK folgt der Minuszeichenkonvention des Faradayschen Induktionsgesetzes; der Gegenspannungsterm in der Spannungsgleichung des Motorstromkreises hat die entgegengesetzte Bezugsrichtung.
Öffnen Sie für die Rastmomentsimulation den Bereich Erweitert, um die Luftspaltauflösung unabhängig vom Grundnetz einzustellen. Wählen Sie eine von vier Konvergenzprüfungen, um die Luftspalt-Netzweite zu halbieren oder die Anzahl der Rotorpositionen zu verdoppeln, jeweils für das Rastmoment oder die Drehmomentwelligkeit unter Last. Die Prüfung berechnet einen neuen Drehmoment-Winkeldurchlauf und meldet die Änderung gegenüber der Ausgangsrechnung. Der Rotor dreht sich mit seinem eigenen Netz, sodass das Statornetz bei jeder Position unverändert bleibt. Durchgängig werden quadratische Elemente verwendet; die voreingestellte Luftspalt-Netzweite beträgt die halbe Luftspaltbreite. Wiederholen Sie beide Verfeinerungen, bevor Sie sich auf kleine Unterschiede der Welligkeit verlassen. Ein Vergleich des Teams der Rechenengine mit FEMM 4.2 für diese Geometrie und Elektroblechkennlinie ergab einen Spitze-Spitze-Wert des Rastmoments von etwa 0,122 N·m, der sich bei Netzverfeinerung 0,118 N·m näherte. Dies ist ein interner numerischer Vergleich, keine veröffentlichte oder gemessene Motorreferenz. Die ideale Luftspaltgrundwelle einer nutenlosen Maschine dient lediglich zum Vergleich. Diese Online-FEM berechnet keine Endeffekte, Schrägung, Eisen- oder Magnetverluste, Wicklungstemperatur, Entmagnetisierung, Wechselrichtergrenzen, mechanische Festigkeit oder Wirkungsgrade. Sie dient einer zweidimensionalen magnetischen Entwurfsstudie, nicht einer vollständigen Motorbemessung.
So wird gerechnet
FreeFEM berechnet den gesamten 2D-Querschnitt durchgängig mit quadratischen Elementen (order = 2). Verwendet werden das magnetische Vektorpotential A_z mit B = (∂A_z/∂y, −∂A_z/∂x), die nichtlineare Reluktivität des Elektroblechs und A_z = 0 auf einem äußeren Luftkreis. Jeder Bogenmagnet bildet einen radial magnetisierten Bereich mit μᵣ = 1,05. Der Kreis der Statorbohrung und der rotorseitige Luftkreis verwenden dieselbe feine Luftspalt-Netzweite; die Magnetbögen folgen denselben Sehnengrenzen, wodurch künstliche Grenzflächen vermieden werden. Der Rotor, also sämtliche Bereiche innerhalb eines Kreises in der Luftspaltmitte, wird bei 0° gezeichnet, einmal vernetzt und in die jeweilige Position gedreht. Das Statornetz bleibt unverändert; ein Band in der Mitte des freien Luftspalts verbindet beide Netze.
Jede Spulenseite führt J_z = ±NI/S_side. Eine gaußsche Flächenquadratur mit 3 × 3 Punkten mittelt A_z über die Bruttofläche jeder Spulenseite; die vorzeichenbehafteten Reihenbeiträge ergeben ψ = NLΣ(Ā_positive − Ā_negative). Je Strang sind vier Zahnspulen in Reihe geschaltet. Getrennte FEM-Winkeldurchläufe unter Last und im Leerlauf berechnen einen elektrischen 60°-Sektor. Die Identität ψA(θₑ+60°)=−ψB(θₑ), die Strangpermutation und die Vorzeichenumkehr nach einer halben Periode rekonstruieren eine vollständige elektrische Periode. Ein zusätzlich unabhängig berechneter Sektorendpunkt prüft diese Rekonstruktion.
Die angezeigte induzierte EMK ist −ωₑ dψ/dθₑ und wird durch Ableiten der aufgelösten Fourierreihe ermittelt. Beide Drehmomentkurven verwenden das Arkkio-Integral der Maxwell-Spannung über den gesamten Luftspalt. Das bevorzugte mittlere Drehmoment ergibt sich aus Σ∮i dψ geteilt durch den durchlaufenen mechanischen Winkel; über den geschlossenen Zyklus ist die Nettoänderung der gespeicherten Energie null. Das ideale Luftspaltfeld unter den Magneten beträgt Br h_m/(h_m+μᵣg); die Grundwelle seiner rechteckigen Polverteilung wird zum Vergleich dargestellt.
Die M270-35A-Kennlinie stammt aus dem Datenblatt von SIJ Acroni aus dem Jahr 2023: Seite 2 wurde mit einer Genauigkeit von etwa ±0,01 T für die Polarisation digitalisiert; Seite 1 liefert die angegebenen typischen Werte bei 2500, 5000 und 10000 A/m. Die Tabelle steel_bh rechnet J mit B = J + μ₀H in B um und übergibt die Werte in der Reihenfolge [B; H] an die FEM. Für die Elektroblechbereiche von Stator und Rotor ist jeweils Js = 2,0 T vorgegeben. Die Fortsetzung jenseits des letzten Stützpunkts nähert sich daher dieser Sättigungspolarisation, während B = J + μ₀H weiter ansteigt. Das Datenblatt nennt keine Sättigungspolarisation: 2,0 T ist ein angenommener typischer Wert für diese Güte, kein dem Datenblatt entnommener Wert.
Erweitert → Konvergenz der Welligkeit prüfen führt einen zusätzlichen vollständigen Winkeldurchlauf zur Bestimmung des Spitze-Spitze-Drehmoments aus: entweder mit halbierter Netzweite auf den Luftspaltkonturen oder mit verdoppelter Anzahl der Rotorpositionen, jeweils für das Rastmoment oder die Drehmomentwelligkeit unter Last. Der Auflösungsstatus meldet, ob die Änderung durch die gewählte Verfeinerung 5 % überschreitet; die Schritte „Verfeinertes Spitze-Spitze-Drehmoment“ und „Änderung durch Verfeinerung (%)“ unter „So wird gerechnet“ zeigen den numerischen Vergleich. Der 5-%-Status gilt nur für diese eine Verfeinerung; wiederholen Sie sowohl die räumliche als auch die Winkelverfeinerung, bevor Sie den Kurvenverlauf als ausreichend aufgelöst betrachten. Diese vollständigen Drehmomentprüfungen werden bei Bedarf ausgeführt. Die Rechenzeit der Feldlösung ist vom Ausführungszeitlimit der Formeln getrennt; Modelle derselben Geometrie werden als Serie auf einem Netz berechnet.
Annahmen
Zwölf identische Nuten, zehn identische Oberflächenmagnete, konzentrischer Rotor, zwölf Zahnspulen, vier Spulen in Reihe je Strang und ein Parallelzweig. Symmetrische sinusförmige Ströme; ein positiver Stromvoreilwinkel schwächt das d-Achsen-Feld. Die relative Reversibilitätspermeabilität der Magnete beträgt 1,05. Die Welle ist nichtmagnetisch. Einheitlicher axialer Querschnitt und einheitliche Blechpaketlänge; keine Schrägung, Stirnstreuung, Hysterese, Wirbelströme, Temperaturabhängigkeit, Ansteuerschaltung oder mechanischen Verluste.
Anwendungsbereich
Unterteilungen der Luftspaltbreite legt die Netzweite auf beiden Luftspaltkonturen unabhängig vom Grundnetz auf gap/n_gap fest. Voreingestellt sind 0,5 mm bei einem Luftspalt von 1 mm (n_gap = 2), mit durchgängig quadratischen Elementen; adapt = 0 erhält das vorgegebene Netz. Die voreingestellte Elementgröße im Grundnetz beträgt 2 mm. Die Prüfung der Netzkonvergenz der Flussverkettung bei fester Rotorposition verfeinert nur dieses Grundnetz. Sie weist keine Drehmomentkonvergenz nach.
Der Rotor dreht sich mit seinem eigenen Netz. Seine Bereiche werden einmal vernetzt und in die jeweilige Position gedreht; das Statornetz bleibt unverändert, und ein Band in der Mitte des freien Luftspalts verbindet beide Netze. Zwölf Positionen je elektrischem 60°-Sektor ergeben sechs Abtastwerte je Rastmomentperiode. Erweitert bietet vier separate vollständige Konvergenzprüfungen für das Drehmoment: Halbierung der Luftspalt-Netzweite oder Verdoppelung der Anzahl der Rotorpositionen, jeweils für das Rastmoment oder die Drehmomentwelligkeit unter Last. Jede Prüfung meldet ihren verfeinerten Spitze-Spitze-Wert und dessen Änderung, ohne die Ausgangskurven zu verändern. Mit den Voreinstellungen beträgt der berechnete Spitze-Spitze-Wert des Rastmoments 0,11919 N·m; die Halbierung der Luftspalt-Netzweite ergibt 0,12003 N·m (0,71 % Änderung), die Verdoppelung der Rotorpositionen 0,12051 N·m (1,11 % Änderung). Die Spitze-Spitze-Drehmomentwelligkeit unter Last ändert sich bei denselben Verfeinerungen um 0,26 % bzw. 0,28 %. Wiederholen Sie bei Entwurfsänderungen sowohl die räumliche als auch die Winkelverfeinerung. Ein einzelner Vergleich innerhalb von 5 % beweist keine asymptotische Konvergenz. Ein von null verschiedenes mittleres Rastmoment ist eine systematische Diskretisierungsabweichung, kein nutzbares Wellendrehmoment. Bei einem mittleren Drehmoment unter 0,02 N·m werden die prozentuale Drehmomentwelligkeit und die relative Drehmomentabweichung nicht angezeigt.
Bei einer Neuberechnung mit durchgängig höherer numerischer Genauigkeit (check_accuracy) ändern sich die Ergebnisse der Voreinstellungen beim Rastmoment um etwa 3,7 %, beim Flussdichtemaximum im Zahn um 1,9 % und bei Welligkeit, EMK und mittlerem Drehmoment um weniger als 0,3 %: Der numerische Netzfehler liegt beim Rastmoment bei etwa 4 % und bei Drehmoment und EMK unter 0,5 %. Das Team der Rechenengine berichtet von einer unabhängigen Berechnung derselben Geometrie und B–H-Kennlinie mit FEMM 4.2, die einen Spitze-Spitze-Wert des Rastmoments von etwa 0,122 N·m ergibt und sich bei Netzverfeinerung 0,118 N·m nähert. Dies ist ein vom Anwender bereitgestellter interner Löservergleich, keine veröffentlichte Referenz oder experimentelle Messung. Das vorliegende Ergebnis mit den Voreinstellungen wird jeweils neu berechnet; kein Parameter ist an diesen Vergleich angepasst.
Eine periodische kubische Interpolation zeichnet die Drehmoment- und Flussverkettungskurven; für die EMK wird eine Fourierableitung verwendet. Das Feldbild wird direkt auf dem Finite-Elemente-Netz gezeichnet, sodass die Werkstoffgrenzen scharf bleiben. Zwischen den berechneten Positionen überblendet ein Animationsbild die beiden nächstgelegenen Lösungen und dreht das Rotornetz auf den dazwischenliegenden Winkel; es wird keine neue Lösung berechnet. Die Flussdichtemaxima im Eisen werden im Inneren der Bereiche abgetastet, nicht an Singularitäten scharfer Ecken; 1,6 T ist ein Indikator für den Kennlinienknick, keine feste Sättigungsgrenze. Die typische Elektroblechkennlinie bei 50 Hz nähert ein eindeutiges magnetostatisches Materialgesetz an, bildet aber weder Hysterese noch Eisenverluste ab. Jenseits des tabellierten Bereichs bestimmt das angenommene Js = 2,0 T die Fortsetzung; Ergebnisse bei hoher Erregung hängen von dieser Annahme ab. Der analytische Vergleich vernachlässigt Nuten, Streuung und die endliche Reluktanz des Eisens. Unabhängige veröffentlichte Prüfungen validieren das Verfahren und die Wicklungstopologie, stellen aber keine Messung dieses Motors dar.
Quellen
- D. Meeker, FEMM 4.2 User's Manual, 2015, magnetostatics and torque integration: https://www.femm.info/Archives/doc/manual42.pdf
- SIJ Acroni, SIWATT M270-35A technical data sheet, 2023, pp. 1–2: https://cms.sij.si/storage/302/SIWATT-M270-35A.pdf
- D. Meeker, dipole torque benchmark, 2018, including TorqueBenchmark.nb results: https://www.femm.info/doku/doku.php?id=torquebenchmark
- Nabla E01, independent 12-slot/10-pole FE example, winding factor only; its motor geometry and steel differ: https://www.nabla-fem.com/examples/E01/index.html
- Design background: J. R. Hendershot and T. J. E. Miller, Design of Brushless Permanent-Magnet Machines, Motor Design Books, 2010, ISBN 9780984068708. Publisher: https://www.motordesignbooks.com/
- Design background: J. Pyrhönen, T. Jokinen and V. Hrabovcová, Design of Rotating Electrical Machines, 2nd ed., Wiley, 2014. DOI: 10.1002/9781118701591
Eingaben
| Eingabe | Symbol | Einheit | Vorgabe |
|---|---|---|---|
| Numerische und weitere Geometrieeingaben anzeigen | advanced | false | |
| Statoraußendurchmesser | D_out | mm | 100 |
| Statorbohrungsdurchmesser | D_bore | mm | 55 |
| Luftspalt | gap | mm | 1 |
| Magnetdicke | h_pm | mm | 4 |
| Wellendurchmesser (nichtmagnetisch) | D_shaft | mm | 15 |
| Nuttiefe Radial entlang der Nutmittellinie gemessen. | h_slot | mm | 15 |
| Zahnkopfhöhe | h_tip | mm | 1.1 |
| Zahnschaftbreite | w_tooth | mm | 6.4 |
| Nutöffnungsbreite | w_open | mm | 2 |
| Blechpaketlänge | L_stack | mm | 50 |
| Elementgröße im Grundnetz | mesh_size | mm | 2 |
| Windungszahl je Zahnspule | N_coil | 20 | |
| Scheitelwert des Strangstroms | I_peak | A | 15 |
| Stromvoreilwinkel zur q-Achse Ein positiver Stromvoreilwinkel fügt negativen d-Achsen-Strom hinzu; null entspricht q-Achsen-Strom im Motorbetrieb. | gamma_i | deg | 0 |
| Polbedeckungsgrad Magnetbogen geteilt durch die mechanische Polteilung von 36°. | alpha_pm | 0.8 | |
| Remanenzflussdichte der Magnete | Br_pm | T | 1.2 |
| Drehzahl | n_speed | rpm | 2000 |
| Rotorwinkel Mechanischer Winkel. Eine elektrische Periode entspricht 72° mechanisch. | theta_m | deg | 7 |
| Positionen je elektrischem 60°-Sektor Zwölf Positionen ergeben sechs Abtastwerte je Rastmomentperiode; für die Konvergenz der Welligkeit erhöhen. | n_sector | 12 | |
| Unterteilungen der Luftspaltbreite Auf beiden Luftspaltkonturen entspricht die Netzweite der Luftspaltbreite geteilt durch diese Zahl. | n_gap | 2 | |
| Konvergenz der Welligkeit prüfen Führt einen vollständigen Verfeinerungsvergleich aus; die Hauptkurven behalten die gewählte Auflösung. | resolution_mode | Keine Verfeinerungsprüfung |
Ergebnisse
Mit den obigen Vorgabewerten liefert der Rechner:
| Ergebnis | Wert |
|---|---|
| Mittleres Drehmoment · Wicklungsarbeit | 4,265 N·m |
| Mittleres Drehmoment · Maxwell-Spannung im Luftspalt | 4,268 N·m |
| Welligkeit unter Last (%) | 6,6 |
| Welligkeit unter Last · Spitze-Spitze | 0,28 N·m |
| Rastmoment · Spitze-Spitze | 0,12 N·m |
| Effektivwert der Strang-EMK im Leerlauf | 28,39 V |
| Grundwelle der Strangflussverkettung | 0,0381 Wb |
| Kt je Strangstromscheitelwert | 0,286 N·m/A |
| Ke · Außenleiter-EMK eff. / mech. Winkelgeschw. | 0,234 V·s/rad |
| Zahninneres: Spitzenwert | 1,783 T |
| Statorjoch: Spitzenwert | 1,581 T |
| Ideales Luftspaltfeld unter den Magneten | 0,95 T |
| Abweichung Wicklungsarbeit–Maxwell-Spannung (%) | 0,07 |
| Indikator für die Sättigung | Eisen über Kennlinienknick |
| Status der Drehmomentauflösung | Keine Verfeinerungsprüfung gewählt |
Mit Quellen abgeglichen
Jeder Fall unten wurde mit diesem Rechner berechnet und stimmt mit dem Wert aus seiner Quelle überein (innerhalb der Toleranz, wo eine angegeben ist).
Unabhängiges FEMM-Dipoldrehmoment · 30°
Quelle: Meeker, FEMM TorqueBenchmark.nb, page 1: 30° gives 0.500019 N·m (analytical 0.5). Same 10 × 5 × 20 mm bar, Hc=1 MA/m, μr=1 and 1 T external field. This calc generates the uniform field through a finite circular magnetized shell with an analytically corrected amplitude. A 1% torque tolerance allows this separate mesh; no parameter is fitted to the reference result.
Eingaben: die obigen Vorgabewerte.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Unabhängiger Dipol-Benchmark: 30° | 0,5 ± 0,005 N·m | 0,4997 N·m |
Unabhängiges FEMM-Dipoldrehmoment · 90°
Quelle: Meeker, FEMM TorqueBenchmark.nb, page 1: 90° gives 1.00004 N·m (analytical 1). Same bar and field as the 30° benchmark. Checks the magnet source and Arkkio torque reader; it is not a measurement or calibration of the 12-slot motor.
Eingaben: die obigen Vorgabewerte.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Unabhängiger Dipol-Benchmark: 90° | 1 ± 0,01 N·m | 0,9996 N·m |
Unabhängiger Wicklungsfaktor für 12 Nuten/10 Pole
Quelle: Nabla E01, Winding and materials: twelve tooth coils, four series coils per phase, q=0.4 and winding factor 0.933. Compare both the library winding and the actual phase/sign assignments used in this field model; the source's motor geometry and steel differ. https://www.nabla-fem.com/examples/E01/index.html
Eingaben: die obigen Vorgabewerte.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Wicklungsfaktor der Grundwelle | 0,933 ± 0,001 | 0,933 |
| Grundwellen-Wicklungsfaktor der tatsächlich modellierten Spulen | 0,933 ± 0,001 | 0,933 |



Responses