

Rechner für Viergelenkgetriebe und Koppelkurvenanalyse
Bestimmen Sie Grashof-Typ, Gliedlagen, Geschwindigkeiten, Beschleunigungen und Übertragungswinkel. Animieren Sie einen der beiden Montagezweige und zeichnen Sie eine Koppelkurve auf.

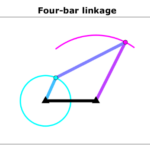
Dieser Viergelenkgetriebe-Rechner unterstützt Studierende der Getriebetechnik, Ingenieure und Hobbykonstrukteure dabei, einen ebenen Mechanismus vor dem Prototypenbau zu untersuchen. Geben Sie die vier Gliedlängen zwischen den Gelenkmitten ein, um die Grashof-Bedingung zu prüfen, die Momentanbewegung zu untersuchen und die Koppelkurve eines koppelfesten Punkts zu verfolgen. Die Standardmaße beschreiben eine Kurbelschwinge mit einem 100 mm langen Gestell und einem 40 mm langen Antriebsglied.
Beginnen Sie mit dem Gestellabstand O₂–O₄, dem Antriebsglied O₂–A, der Koppel A–B und dem Abtriebsglied O₄–B. Das Gestell liegt auf der positiven horizontalen Achse. Alle Gliedwinkel werden von dieser Achse aus gegen den Uhrzeigersinn gemessen. Positive Winkelgeschwindigkeiten und Winkelbeschleunigungen bedeuten eine Bewegung gegen den Uhrzeigersinn. Die Umschaltung zwischen metrischen und US-Einheiten rechnet die physikalischen Eingaben und Ergebniskarten um; Diagrammachsen und Punkttabellen behalten ausdrücklich ihre jeweils angegebenen Recheneinheiten bei.
Wählen Sie einen Montagezweig und bewegen Sie den Schieberegler für den Antriebswinkel oder starten Sie die Wiedergabe, um einen Umlauf anzusehen. Im Zweig + liegt B links der gerichteten Geraden von A nach O₄; der Zweig − wählt den anderen Kreisschnittpunkt. Bei den Standardwerten entsprechen diese Zweige der offenen und der gekreuzten Montageform. Diese Bezeichnungen gelten jedoch nicht für jeden Mechanismus über den gesamten Bewegungsverlauf. Die Wiedergabe durchläuft die Winkel zur Veranschaulichung: Geschwindigkeit und Richtung bilden die eingegebene Winkelgeschwindigkeit oder Winkelbeschleunigung nicht nach. Bei einem Mechanismus mit begrenztem Bewegungsbereich endet die Wiedergabe an einer nicht erreichbaren oder singulären Lage.
Definieren Sie den Punkt P durch den Abstand AP und den gegen den Uhrzeigersinn gemessenen Versatzwinkel β gegenüber der Koppelrichtung A–B. Die farbige Kurve zeigt die erreichbare Bahn von P im gewählten Montagezweig; der bewegte Punkt markiert die aktuelle Position. Setzen Sie AP auf null, um A zu verfolgen, oder AP auf die Koppellänge und β auf null, um B zu verfolgen. Nicht erreichbare Abschnitte eines Winkeldurchlaufs erscheinen als Lücken; sie werden nicht über eine unzulässige Lage hinweg verbunden.
Die Ergebniskarten zeigen Gliedwinkel, Winkelgeschwindigkeiten, Winkelbeschleunigungen, den Übertragungswinkel und die Bewegung von P. Die Punkttabellen enthalten die vorzeichenbehafteten horizontalen und vertikalen Komponenten für A, B und P. Der Übertragungswinkel ist der spitze Winkel zwischen Koppel und Abtriebsglied: Nähert er sich null, deutet dies auf eine Totlage und zunehmende Empfindlichkeit hin. Sein angegebenes Minimum berücksichtigt alle geometrisch erreichbaren Antriebswinkel einschließlich der Grenzlagen und nicht nur die Stützstellen des Diagramms.
Die Grashof-Klassifikation beschreibt die Umlauffähigkeit, nicht die Festigkeit oder eine ausreichende Kraftübertragung. Bei Gleichheit liegt ein Durchschlaggetriebe vor, das in einer kollinearen Lage den Montagezweig wechseln kann. Die Analyse setzt starre Glieder und ideale Drehgelenke voraus. Antriebsmoment, Lagerreaktionen, Reibung, Gelenkspiel, Nachgiebigkeit, Kollisionsabstände und Ermüdung werden nicht berechnet. Verwenden Sie die kinematischen Ergebnisse als Eingaben für eine separate Last- und Festigkeitsanalyse, bevor Sie einen Motor auswählen oder ein Getriebe fertigen.
So wird gerechnet
Die Lageberechnung verwendet die beiden Kreisbedingungen |AB| = L₃ und |O₄B| = L₄. Mit d = O₄ − A, q = |d|, u = (L₃² − L₄² + q²)/(2q) und h = √(L₃² − u²) gilt B = A + u d/q + σ h (−dᵧ,dₓ)/q. Das Zweigvorzeichen σ ist +1 oder −1. atan2 bestimmt jeden Gliedwinkel im richtigen Quadranten; die Anzeige erfolgt in 0°…360°.
Die Geschwindigkeitsschleife lautet L₂ω₂(−sin θ₂, cos θ₂) + L₃ω₃(−sin θ₃, cos θ₃) = L₄ω₄(−sin θ₄, cos θ₄). Ihre beiden skalaren Gleichungen bestimmen ω₃ und ω₄. Erneutes Differenzieren ergänzt die Zentripetalanteile −ω²r und liefert ein weiteres System aus zwei Gleichungen für α₃ und α₄. Für Punkt P gelten anschließend vP = vA + ω₃ × AP und aP = aA + α₃ × AP − ω₃² AP.
Die Grashof-Reserve ist (P + Q) − (S + L), berechnet aus den nach Größe geordneten Längen. Ein positiver Wert bedeutet, dass die strenge Grashof-Bedingung erfüllt ist; null innerhalb einer relativen Rundungstoleranz kennzeichnet ein Durchschlaggetriebe. Die Lage des kürzesten Glieds zum gewählten Gestell bestimmt die kinematische Umkehrung. Der spitze Übertragungswinkel ist acos(|cos(θ₄ − θ₃)|). Sein exaktes Minimum ergibt sich aus den Endpunkten des erreichbaren Abstandsintervalls A–O₄. Die erreichbaren Antriebswinkelintervalle sind [θlow, θhigh] und [360° − θhigh, 360° − θlow]; singuläre Intervallgrenzen sind bei der Berechnung der Winkelgeschwindigkeiten auszuschließen.
Methodenquellen: Williams, Ohio University ME 3011 notes, pp. 23–25 (Schleifenschluss und Montagezweige), 39–40 (Grashof), 61–63 (Geschwindigkeit) und 78–81 (Beschleunigung); University of Almería, worked example 2.1 (Kreiskonstruktion und Punktkinematik). Der Winkeldurchlauf verwendet 241 Lagen mit einem Abstand von 1,5°. Die Kurvensegmentierung wird unabhängig vom wiedergegebenen Winkel zwischengespeichert.
Bei der Berechnung translatorischer Bewegungsgrößen werden die Winkelableitungen durch einen Radiant normiert; der Radiant wird dabei im SI als dimensionslos behandelt. Die ausschließlich zur Prüfung des Schleifenschlusses verwendeten kleinen Schließfehler werden mit einer Auflösung von 10⁻¹² für relative Längen, 10⁻⁹ mm/s und 10⁻⁸ mm/s² gerundet, um Auslöschungseffekte der Gleitkommaarithmetik zu unterdrücken; die berechneten Bewegungsgrößen behalten ihre volle Genauigkeit.
Die Darstellungsgrenzen berücksichtigen ausschließlich erreichbare Koordinaten des Winkeldurchlaufs, die Gestellgelenke und die aktuelle erreichbare Lage. Nicht erreichbare Kreisschnittkonstruktionen werden sowohl aus dem gezeichneten Kurvenverlauf als auch aus den Ausschnittsgrenzen ausgeschlossen.
Annahmen
- Ebene, starre Glieder mit konstanten Längen und vier idealen Drehgelenken; das Gestell ist fest.
- P ist koppelfest; AP und β beschreiben einen starren Versatz, der auch über das tatsächliche Glied hinausreichen darf.
- Winkelgeschwindigkeit und Winkelbeschleunigung sind vorgegebene Momentanwerte. Das Winkelgeschwindigkeitsdiagramm hält die vorgegebene ω₂ konstant und variiert die Lage.
- Sich kreuzende Glieder dürfen in parallelen Ebenen liegen; geometrische Kollisionen werden nicht geprüft.
- Alle Längeneingaben verwenden mm als gemeinsame Recheneinheit. Die Einheiten von Formeln und Diagrammen bleiben wie angegeben, wenn die Ergebniskarten auf US-Einheiten umgestellt werden.
Anwendungsbereich
Verwenden Sie positive Gliedlängen; das längste Glied muss kürzer sein als die Summe der übrigen drei. Der gewählte Winkel muss |L₃ − L₄| ≤ |A O₄| ≤ L₃ + L₄ erfüllen. Fallen A und O₄ zusammen, ist keine eindeutige Kreisschnittkonstruktion möglich.
Bei |sin(θ₃ − θ₄)| ≤ 10⁻⁶ ist die Geschwindigkeitsmatrix singulär oder numerisch schlecht konditioniert; momentane Geschwindigkeits- und Beschleunigungsergebnisse werden daher nicht ausgegeben. Unterhalb eines Übertragungswinkels von 5° erscheint eine Warnung. Sie weist auf die Empfindlichkeit hin und ist kein Zulässigkeitskriterium. Durchschlaggetriebe können den Montagezweig sprunghaft wechseln und benötigen eine zusätzliche Zwangsbedingung, um den Durchgang durch die kollineare Lage festzulegen. Numerische Absicherungen gegen Rundungsfehler machen eine nicht erreichbare Lage nicht zulässig.
Dies ist eine rein kinematische Analyse: Kräfte, Motorauslegung, elastische Verformung, Gelenkspiel, Verluste und Aussagen zur Bauteilsicherheit sind nicht enthalten. Winkeldurchläufe tasten die Kurve ab und können sehr schmale erreichbare Intervalle übersehen; die angegebenen Winkelgrenzen und der kleinste Übertragungswinkel werden analytisch bestimmt.
Quellen
- R. L. Williams II, ME 3011 Kinematics and Dynamics of Machines, Ohio University, pp. 23–25, 39–40, 60–63, 78–82. Open course notes: https://people.ohio.edu/williams/html/PDF/NotesBook3011.pdf
- Mechanical Engineering, University of Almería, Machine and Mechanism Theory, Example 2.1: Kinematic analysis of a four-bar linkage. https://ingmec.ual.es/tmm/L02_05_example1.html
- SoftIntegration, Ch Mechanism Toolkit, version 3.0 (2015), CFourbar::angularAccel example, printed pp. 241–243 (PDF pp. 250–252). https://www.softintegration.com/download/software/release/docs/chmechanism.pdf
- Robert L. Norton, Design of Machinery, 6th edition, McGraw-Hill. Background reading on linkage position, velocity, acceleration, and coupler curves; author site: https://designofmachinery.com/
- J. J. Uicker Jr., G. R. Pennock, and J. E. Shigley, Theory of Machines and Mechanisms, 6th edition, Cambridge University Press (2023). Background reading: https://doi.org/10.1017/9781009303644
Eingaben
| Eingabe | Symbol | Einheit | Vorgabe |
|---|---|---|---|
| Gestelllänge L₁ · O₂–O₄ | L_1 | mm | 100 |
| Länge Antriebsglied L₂ · O₂–A | L_2 | mm | 40 |
| Koppellänge L₃ · A–B | L_3 | mm | 120 |
| Länge Abtriebsglied L₄ · O₄–B | L_4 | mm | 80 |
| Antriebswinkel θ₂ · ▶ Vorschau Von der Gestellgeraden O₂ → O₄ aus gegen den Uhrzeigersinn gemessen. Die Wiedergabe durchläuft den Winkel mit einer Anzeigegeschwindigkeit, die von der vorgegebenen Antriebswinkelgeschwindigkeit unabhängig ist; sie endet an einer nicht erreichbaren oder singulären Lage. | theta_2 | deg | 40 |
| Montagezweig Im Zweig + liegt B links der gerichteten Geraden A → O₄ (positives Kreuzprodukt), im Zweig − rechts davon. Diese Vorzeichen bleiben während eines Umlaufs eindeutig. | assembly | Zweig + · bei Standardwerten offen | |
| Antrieb · Winkelgeschwindigkeit ω₂ Positiv bedeutet gegen den Uhrzeigersinn, negativ im Uhrzeigersinn. Dies ist die für die Kinematik verwendete momentane Winkelgeschwindigkeit, nicht die Wiedergabegeschwindigkeit der Animation. | omega_2 | rad/s | 25 |
| Antrieb · Winkelbeschleunigung α₂ Momentane vorzeichenbehaftete Winkelbeschleunigung. Für eine konstante Antriebswinkelgeschwindigkeit null eingeben. | alpha_2 | rad/s^2 | 15 |
| Koppelpunktabstand AP P ist koppelfest; AP darf über das Glied hinausreichen. Mit AP = 0 verfolgen Sie Gelenk A. | r_AP | mm | 90 |
| Koppelpunkt · Versatzwinkel β Gegen den Uhrzeigersinn von A → B nach A → P gemessen. Mit β = 0° und AP = L₃ verfolgen Sie Gelenk B. | beta_P | deg | 40 |
Ergebnisse
Mit den obigen Vorgabewerten liefert der Rechner:
| Ergebnis | Wert |
|---|---|
| Grashof-Klassifikation | Grashof · Kurbelschwinge |
| Antriebsbewegung | Voller Umlauf · ohne Totlage |
| Grashof-Reserve | 20 mm |
| Koppelwinkel θ₃ | 20,298 deg |
| Abtriebswinkel θ₄ | 57,325 deg |
| Übertragungswinkel μ | 37,027 deg |
| Kleinster erreichbarer Übertragungswinkel | 26,384 deg |
| Koppel · Winkelgeschwindigkeit ω₃ | -4,1209 rad/s |
| Abtrieb · Winkelgeschwindigkeit ω₄ | 6,998 rad/s |
| Koppel · Winkelbeschleunigung α₃ | 296,089 rad/s² |
| Abtrieb · Winkelbeschleunigung α₄ | 470,134 rad/s² |
| Koppelpunkt x | 75,236 mm |
| Koppelpunkt y | 103,887 mm |
| Koppelpunktgeschwindigkeit | 664,719 mm/s |
| Koppelpunkt · Beschleunigungsbetrag | 43.601,073 mm/s² |
Mit Quellen abgeglichen
Jeder Fall unten wurde mit diesem Rechner berechnet und stimmt mit dem Wert aus seiner Quelle überein (innerhalb der Toleranz, wo eine angegeben ist).
University of Almería · Lage und Beschleunigung
Quelle: University of Almería, Machine and Mechanism Theory, Example 2.1, numerical position, velocity, and acceleration sections: https://ingmec.ual.es/tmm/L02_05_example1.html . Lengths converted from m to mm; source point C is this tool's P. The source rounds A and link vectors to 0.001 m before velocity calculations: it reports ω₃ = 0.328 and ω₄ = 0.821, while full-precision geometry gives 0.329296 and 0.823078 rad/s. The correct unrounded kinematics are retained; component tolerances allow the published rounding.
Eingaben: Gestelllänge L₁ · O₂–O₄ = 500 mm; Länge Antriebsglied L₂ · O₂–A = 200 mm; Koppellänge L₃ · A–B = 600 mm; Länge Abtriebsglied L₄ · O₄–B = 500 mm; Antriebswinkel θ₂ · ▶ Vorschau = 135 deg; Antrieb · Winkelgeschwindigkeit ω₂ = 2 rad/s; Antrieb · Winkelbeschleunigung α₂ = -1,5 rad/s²; Koppelpunktabstand AP = 400 mm; Koppelpunkt · Versatzwinkel β = 30 deg; die übrigen wie oben.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Koppelwinkel θ₃ | 34,18 deg | 34,18 deg |
| Abtriebswinkel θ₄ | 106,9 deg | 106,9 deg |
| Koppelpunkt x | 32,8 ± 0,1 mm | 32,798 mm |
| Koppelpunkt y | 501,5 mm | 501,5 mm |
| Koppel · Winkelbeschleunigung α₃ | 0,427 ± 0,002 rad/s² | 0,4271 rad/s² |
| Abtrieb · Winkelbeschleunigung α₄ | -1,007 ± 0,002 rad/s² | -1,007 rad/s² |
| Koppelpunkt P · x-Beschleunigung | 605 ± 1 mm/s² | 605,1 mm/s² |
| Koppelpunkt P · y-Beschleunigung | -318 ± 1 mm/s² | -318,2 mm/s² |
| Koppelpunkt P · x-Geschwindigkeit | -400 ± 2 mm/s | -401,4 mm/s |
| Koppelpunkt P · y-Geschwindigkeit | -225 ± 1 mm/s | -225,5 mm/s |
Ch Mechanism Toolkit · Winkelbeschleunigungen im Montagezweig 1
Quelle: SoftIntegration, Ch Mechanism Toolkit v3.0 (2015), CFourbar::angularAccel, printed pp. 241–243; PDF pp. 250–252. Circuit 1 output: alpha3=4.0181, alpha4=-9.7407 rad/s². Original dimensions in m converted to mm. https://www.softintegration.com/download/software/release/docs/chmechanism.pdf
Eingaben: Gestelllänge L₁ · O₂–O₄ = 12.000 mm; Länge Antriebsglied L₂ · O₂–A = 4.000 mm; Koppellänge L₃ · A–B = 12.000 mm; Länge Abtriebsglied L₄ · O₄–B = 7.000 mm; Antriebswinkel θ₂ · ▶ Vorschau = 150 deg; Antrieb · Winkelgeschwindigkeit ω₂ = 5 rad/s; Antrieb · Winkelbeschleunigung α₂ = -5 rad/s²; Koppelpunktabstand AP = 0 mm; Koppelpunkt · Versatzwinkel β = 0 deg; die übrigen wie oben.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Koppel · Winkelbeschleunigung α₃ | 4,018 rad/s² | 4,018 rad/s² |
| Abtrieb · Winkelbeschleunigung α₄ | -9,741 rad/s² | -9,741 rad/s² |
Ch Mechanism Toolkit · Winkelbeschleunigungen im Montagezweig 2
Quelle: SoftIntegration, Ch Mechanism Toolkit v3.0 (2015), CFourbar::angularAccel, printed pp. 241–243; PDF pp. 250–252. Circuit 2 output: alpha3=-3.7875, alpha4=9.9712 rad/s². Original dimensions in m converted to mm. https://www.softintegration.com/download/software/release/docs/chmechanism.pdf
Eingaben: Gestelllänge L₁ · O₂–O₄ = 12.000 mm; Länge Antriebsglied L₂ · O₂–A = 4.000 mm; Koppellänge L₃ · A–B = 12.000 mm; Länge Abtriebsglied L₄ · O₄–B = 7.000 mm; Antriebswinkel θ₂ · ▶ Vorschau = 150 deg; Antrieb · Winkelgeschwindigkeit ω₂ = 5 rad/s; Antrieb · Winkelbeschleunigung α₂ = -5 rad/s²; Koppelpunktabstand AP = 0 mm; Koppelpunkt · Versatzwinkel β = 0 deg; Montagezweig = Zweig − · bei Standardwerten gekreuzt; die übrigen wie oben.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Koppel · Winkelbeschleunigung α₃ | -3,788 rad/s² | -3,788 rad/s² |
| Abtrieb · Winkelbeschleunigung α₄ | 9,971 rad/s² | 9,971 rad/s² |
Ohio University · Beispiel mit strenger Grashof-Bedingung
Quelle: R. L. Williams II, Ohio University ME 3011 notes, p. 40, Grashof's Law Examples, example 1. The published dimension ratios give margin (8 + 7) − (10 + 4) = 1. The common length scale is arbitrary; mm are used here. https://people.ohio.edu/williams/html/PDF/NotesBook3011.pdf
Eingaben: Gestelllänge L₁ · O₂–O₄ = 10 mm; Länge Antriebsglied L₂ · O₂–A = 4 mm; Koppellänge L₃ · A–B = 8 mm; Länge Abtriebsglied L₄ · O₄–B = 7 mm; Antriebswinkel θ₂ · ▶ Vorschau = 60 deg; Antrieb · Winkelgeschwindigkeit ω₂ = 1 rad/s; Antrieb · Winkelbeschleunigung α₂ = 0 rad/s²; Koppelpunktabstand AP = 5 mm; Koppelpunkt · Versatzwinkel β = 20 deg; die übrigen wie oben.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Kürzestes Glied S | 4 mm | 4 mm |
| Längstes Glied L | 10 mm | 10 mm |
| Grashof-Reserve | 1 mm | 1 mm |
Ohio University · Nicht-Grashof-Beispiel
Quelle: R. L. Williams II, Ohio University ME 3011 notes, p. 40, Grashof's Law Examples, example 2. The published dimension ratios give margin (8 + 7) − (10 + 6) = −1. The common length scale is arbitrary. https://people.ohio.edu/williams/html/PDF/NotesBook3011.pdf
Eingaben: Gestelllänge L₁ · O₂–O₄ = 10 mm; Länge Antriebsglied L₂ · O₂–A = 6 mm; Koppellänge L₃ · A–B = 8 mm; Länge Abtriebsglied L₄ · O₄–B = 7 mm; Antriebswinkel θ₂ · ▶ Vorschau = 60 deg; Antrieb · Winkelgeschwindigkeit ω₂ = 1 rad/s; Antrieb · Winkelbeschleunigung α₂ = 0 rad/s²; Koppelpunktabstand AP = 5 mm; Koppelpunkt · Versatzwinkel β = 20 deg; die übrigen wie oben.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Grashof-Reserve | -1 mm | -1 mm |
Ohio University · Parallelogrammidentität
Quelle: R. L. Williams II, Ohio University ME 3011 notes, p. 40, parallel locomotive linkage: θ₂=θ₄, θ₃=0; ω₂=ω₄, ω₃=0; α₂=α₄, α₃=0 for the constrained parallel branch. Evaluate at θ₂=60°, ω₂=3 rad/s, α₂=2 rad/s², away from collinearity. https://people.ohio.edu/williams/html/PDF/NotesBook3011.pdf
Eingaben: Gestelllänge L₁ · O₂–O₄ = 10 mm; Länge Antriebsglied L₂ · O₂–A = 4 mm; Koppellänge L₃ · A–B = 10 mm; Länge Abtriebsglied L₄ · O₄–B = 4 mm; Antriebswinkel θ₂ · ▶ Vorschau = 60 deg; Antrieb · Winkelgeschwindigkeit ω₂ = 3 rad/s; Antrieb · Winkelbeschleunigung α₂ = 2 rad/s²; Koppelpunktabstand AP = 5 mm; Koppelpunkt · Versatzwinkel β = 0 deg; die übrigen wie oben.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Grashof-Reserve | 0 mm | 0 mm |
| Koppelwinkel θ₃ | 0 ± 1 × 10⁻⁸ deg | 5,089 × 10⁻¹⁵ deg |
| Abtriebswinkel θ₄ | 60 deg | 60 deg |
| Koppel · Winkelgeschwindigkeit ω₃ | 0 ± 1 × 10⁻⁸ rad/s | -1,718 × 10⁻¹⁶ rad/s |
| Abtrieb · Winkelgeschwindigkeit ω₄ | 3 rad/s | 3 rad/s |
| Koppel · Winkelbeschleunigung α₃ | 0 ± 1 × 10⁻⁸ rad/s² | -1,385 × 10⁻¹⁵ rad/s² |
| Abtrieb · Winkelbeschleunigung α₄ | 2 rad/s² | 2 rad/s² |



Responses