

SynRM-Auslegungstool — Flussbarrieren, dq-Drehmoment und Drehmomentwelligkeit
Kreisförmige Flussbarrieren dimensionieren und magnetische Anisotropie, dq-Flussverkettung, Drehmoment und Spannung einer SynRM abschätzen. Bekannte Induktivitäten vergleichen und die Drehmomentwelligkeit anhand eines eingegebenen Harmonischenspektrums beurteilen.

Dieser Auslegungsrechner für Synchronreluktanzmotoren unterstützt Ingenieure und Studierende dabei, aus einem Rotorkonzept mit kreisförmigen Flussbarrieren einen nachvollziehbaren ersten magnetischen Entwurf zu entwickeln. Vergleichen Sie Barrierenanzahl, Lage der Barrierenenden, Gesamtbarrierendicke und Wicklungsvarianten, bevor Sie ein detailliertes Finite-Elemente-Modell erstellen. Ein zweiter Modus verwendet dq-Induktivitäten aus Simulation oder Versuch. Damit lassen sich dieselben Arbeitspunktberechnungen auch nach Verfeinerung der vorläufigen Geometrie nutzen.
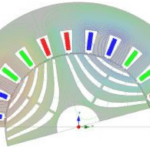
Geben Sie im Geometriemodus Rotor- und Wellendurchmesser, aktive Blechpaketlänge, Luftspalt und Barrierenanzahl je Pol ein. Die Barrierenendwinkel sind elektrische Winkel, gemessen ab der q-Achse; die Abmessungstabelle enthält auch die zugehörigen mechanischen Winkel. Die dazwischenliegenden Barrierenenden werden mit gleichen Winkelabständen angeordnet. Verteilen Sie die Gesamtbarrierendicke nach gleicher Dicke, gleichem magnetischem Leitwert oder minimaler Flow-through-Streuung. Die schematische Darstellung folgt diesen Abmessungen und prüft die Eisenstege zwischen benachbarten Barrieren, den Abstand zur Welle und die Barrierenenden unter dem Tangentialsteg.
Das magnetische Modell folgt den in SyR-e verwendeten Bemessungsgleichungen für Kreisbarrierenrotoren. Es verbindet eine normierte treppenförmige Durchflutungsverteilung mit Cut-off-Streuung, Flow-through-Streuung und dem Fluss in gesättigten Stegen. Geben Sie Wicklungsfaktor, Carter-Faktor, d-Achsen-Sättigungsfaktor und gemeinsame Streuinduktivität Ihrer Maschine ein. Diese Größen müssen technisch belegt sein: Ein einzelner Sättigungsfaktor ersetzt kein nichtlineares Werkstoffmodell für Elektroblech. Der Strom ist als Strangstromscheitelwert angegeben und entspricht dem Betrag des Stromvektors bei amplitudeninvarianter dq-Transformation. Durch Division des Scheitelwerts durch die Quadratwurzel aus zwei erhalten Sie den Strangstrom-Effektivwert.
Die Ergebnisse umfassen dq-Flussverkettungen, mittleres Reluktanzdrehmoment, elektromagnetische Umwandlungsleistung, Kupferverluste und den Spannungsbedarf der Grundwelle. Vergleichen Sie die Spannungsausnutzung mit der linearen SVPWM-Grenze der eingegebenen Zwischenkreisspannung. Im Stromwinkeldiagramm werden die gewählten Induktivitäten konstant gehalten. Der ermittelte optimale Winkel ist daher ein Ergebnis des lokalen Modells und keine nichtlineare MTPA-Trajektorie. Starten Sie die Animation, um die Drehung des Rotors und des elektrischen dq-Systems zu sehen; die Wiedergabe verändert nicht die für Leistung und Spannung verwendete physikalische Drehzahl.
Bei der Auslegung von SynRM-Flussbarrieren hängt die Drehmomentwelligkeit auch von Statornutung, Wicklungsoberwellen, Sättigung und der Detailgestaltung der Barrierenenden ab. Deshalb werden die sechste und zwölfte elektrische Drehmomentharmonische ohne Schrägung ausdrücklich eingegeben. Ihre voreingestellten Amplituden sind Annahmen für eine erste Abschätzung und keine Messwerte. Das Welligkeitsdiagramm rekonstruiert dieses Spektrum und berücksichtigt die Mittelung durch kontinuierliche Schrägung. Wählen Sie das glatte Modell, wenn kein Spektrum vorliegt; die Drehmomentwelligkeit wird dann als nicht ausgewertet angegeben.
Im Modus für bekannte Induktivitäten können Sie lokale Sekantenwerte und optional eine Kreuzkopplung aus einem konsistenten Flusskennfeld eingeben. Veröffentlichte FEM-Fälle dienen zur Prüfung der dq-Berechnung. Sie validieren keine beliebigen Rotorgeometrien. Prüfen Sie vor der Fertigung die vollständige magnetische Auslegung, die mechanischen Spannungen im Rotor, Toleranzen, thermische Grenzen, Verluste und den Betriebsbereich des Antriebs mit geeigneten Analysewerkzeugen. Dieser Rechner bestimmt keine sichere maximale Rotordrehzahl und liefert keine Fertigungszeichnungen.
So wird gerechnet
Bemessung kreisförmiger Flussbarrieren
Geometrie und magnetische Gleichungen folgen den SyR-e-Dateien `xbPlane_analyticalDesign.m`, festgelegt auf Commit 24492399a52b3450a40885285cc7d2c4d15b5276, und `staircaseAnyAlpha.m`. Diese Implementierung verwendet eine vorgebbare Gesamtbarrierendicke anstelle der vollständigen SyR-e-Auslegungsebene für Stator und thermische Randbedingungen.
Für den Rotorradius , die Polpaarzahl und die elektrischen Barrierenendwinkel ab der q-Achse liegen die Mittelpunkte der Kreisbarrieren bei . Der Barrierenradius beträgt ; die halbe Bogenlänge beträgt . Die Dicken werden gemäß , oder verteilt und auf die eingegebene Dickensumme normiert. Die letzte Variante minimiert den Flow-through-Term bei festen Barrierenendwinkeln und fester Gesamtbarrierendicke.
Die normierte kosinusförmige Durchflutung wird über jeden q-Achsenbereich gemittelt; der Bereich unmittelbar neben der d-Achse wird auf null gesetzt. Mit den Bereichsbreiten im Bogenmaß gilt:
Für die Längen in den magnetischen Gleichungen gelten SI-Einheiten. Die Halblängen werden an den nominellen Schnittpunkten mit dem Rotorumfang gemessen; die Zeichnung verwendet die an den Stegen gekürzten Konturen. Die Abstände entsprechen den Normalabständen zwischen konzentrischen Kreisen; zusätzlich werden die Abstände zur Welle und zum Polrand geprüft.
dq-Arbeitspunkt
, . Im Modus für bekannte Induktivitäten gilt , ; im Geometriemodus gilt . Das Drehmoment beträgt . Die Matrix muss positiv definit sein. Ein Permanentmagnetfluss wird nicht berücksichtigt.
Bei einem gesamten gleichmäßigen elektrischen Schrägungswinkel multipliziert die Mittelung der festgehaltenen dq-Matrix deren anisotrope Anteile und Kopplungsterme mit . Die gemeinsame Induktivität bleibt unverändert. Dies ist eine analytisch hergeleitete axiale Mittelung und kein FEM-Ergebnis für einen geschrägten Rotor. Die Spannung folgt aus , ; der Effektivwert der Außenleiterspannung beträgt . Die elektromagnetische Leistung beträgt ; die Kupferverluste betragen .
Welligkeit aus eingegebenem Spektrum
Der Benutzer gibt die Scheitelamplituden der Harmonischen als Anteile des mittleren Drehmoments ohne Schrägung ein. Der rekonstruierte Verlauf lautet
wobei gilt und der Grenzwert bei einem Schrägungswinkel von null 1 beträgt. Diese Abschwächung folgt aus der direkten Integration entlang der Schrägung. Die Spitze-Spitze-Welligkeit wird als auf einem elektrischen Winkelraster von 0,25° bestimmt; für jeden modellierten Kosinus liegt ein Abtastpunkt höchstens 0,125° elektrisch von einem Extremum entfernt. Dadurch beträgt der Fehler weniger als 0,04 % bezogen auf die Scheitelamplitude der jeweiligen Harmonischen. Aus Statornutenzahl und Barrierenwinkeln werden die Harmonischeneingaben nicht abgeleitet.
Konvention der Referenzfälle
Zhang et al., EVS34, beigefügte Quelle s1, S. 7, Tabelle 3 liefert unabhängige FEM-Drehmomentwerte und lokale Induktivitäten. Die dort angegebenen Zahlenwerte der Kopplungsdrehmomente folgen und stimmen damit mit der hier verwendeten Konvention negativer Nebendiagonaleinträge überein. Der auf S. 6 gedruckte Term hat das entgegengesetzte Vorzeichen zur dortigen Kosinusdarstellung und zu Tabelle 3; dieses Tool verwendet die mit der Tabelle konsistente physikalische Beschreibung. Auch das Beispiel mit 1,98 N·m auf S. 9 ist mit p=2 und den angegebenen Induktivitäten nicht vereinbar. Diese ergeben mit der angegebenen Scheitelstromgleichung 0,99 N·m; das Beispiel wird daher nicht als Referenz verwendet.
Annahmen
Symmetrische sinusförmige Drehströme; amplitudeninvariante Park-Transformation; keine Permanentmagnete. Strangstrom und dq-Größen sind Scheitelwerte, während das Ergebnis der Außenleiterspannung als Effektivwert angegeben wird.
Das Geometriemodell beschreibt einen kreisförmigen, symmetrischen Rotor mit quer zur Rotorachse geschichtetem Blechpaket und 4–12 Polen (2–6 Polpaaren). Die Barrierenenden werden zwischen den eingegebenen Endwinkeln mit gleichen Winkelabständen angeordnet; die Barrierenanzahl beträgt 1–5. Vorausgesetzt werden eine nichtmagnetische Welle und vernachlässigbare Stirneffekte. Tangentialstege sind dargestellt; zusätzliche Radialstege gehen nur über eine äquivalente Breite für gesättigte Streuflusswege ein.
Die Stegflussdichte von 2 T ist der SyR-e-Standardwert. Wicklungsfaktor, Carter-Faktor, Sättigungsfaktor und Streuinduktivität sind bis zur Kalibrierung Benutzerannahmen. Das Modell gesättigter Stege gilt erst bei weitgehend gesättigten Stegen; es ist kein Modell für den ungesättigten Betrieb bei kleinen Strömen.
Die gewählte lokale Sekantenmatrix wird für die Stromwinkelvariation und die Schrägungsberechnung konstant gehalten. Es gibt keine iterative Berechnung anhand der B-H-Kennlinie des Elektroblechs, kein Kreuzsättigungskennfeld, kein Temperaturmodell und keinen Stromregler. Die voreingestellten Scheitelamplituden von 3 % und 1 % sowie die relative Phase von 30° sind beispielhafte, ausdrücklich veränderbare Eingaben für eine erste Abschätzung; sie stellen keine geometriebasierte Vorhersage der Drehmomentwelligkeit dar. Die Standardgeometrie ist ein allgemeiner Rotor mit 100 mm Durchmesser und keine Nachbildung eines veröffentlichten Motors.
Die Rotorkontur berücksichtigt keine Ausrundungen, Radialstegdetails, Statornuten oder Fertigungstoleranzen. Die dq-Pfeile verwenden den elektrischen Winkel; der physische Rotor dreht sich um den elektrischen Winkel geteilt durch die Polpaarzahl. Die Wiedergabe dient der Veranschaulichung und ist unabhängig von der eingegebenen Wellendrehzahl.
Anwendungsbereich
Zur Vorbemessung kreisförmiger Flussbarrieren und zum Vergleich lokaler dq-Arbeitspunkte verwenden. Der Geometriemodus erfordert aufsteigend geordnete Barrierenendwinkel, vollständig innerhalb ihrer Polsektoren liegende Barrieren, ausreichende Wellenabstände und Eisenstegstärken sowie eine positive Induktivitätsdifferenz zwischen d- und q-Achse. Falls die Stegnäherung einen Beitrag oberhalb der d-Achseninduktivität ergibt, erhöhen Sie den Strom oder verwenden Sie ein magnetisches Modell aus Messung oder FEM.
Der Modus für bekannte Induktivitäten erfordert und . Verwenden Sie Sekanteninduktivitäten für dieselbe Wicklung, Scheitelstromkonvention und denselben Arbeitspunkt. Der optimale Winkel des Modells mit konstanten Induktivitäten ist keine validierte MTPA-Einstellung für einen gesättigten Motor.
Der elektrische Schrägungswinkel muss unter 90° liegen. Vorausgesetzt werden eine gleichmäßige kontinuierliche Schrägung und eine konstante Stromverteilung; Stufenschrägung, Axial- und Stirneffekte sowie schrägungsabhängige Sättigung bleiben unberücksichtigt. Die Welligkeitsergebnisse gelten nur für das eingegebene Spektrum der 6. und 12. Harmonischen; andere Harmonische, PWM und transiente Drehmomente bleiben unberücksichtigt. Im glatten Modus wird die Drehmomentwelligkeit nicht ausgewertet.
Die elektromagnetische Leistung wird vor Abzug mechanischer Verluste und Eisenverluste angegeben; ein Wirkungsgrad bezogen auf die Wellenleistung wird nicht ausgewiesen. Eine Spannungsausnutzung über 100 % erfordert eine niedrigere Drehzahl oder einen niedrigeren Strom, eine höhere Zwischenkreisspannung oder eine gesonderte Feldschwächungslösung; Übermodulation bleibt unberücksichtigt. Bei einer Spannung von null ist der Leistungsfaktor nicht definiert; die numerische Hilfsfunktion gibt null zurück.
Die Referenzfälle validieren die lokale dq-Drehmomentberechnung anhand veröffentlichter FEM-Ergebnisse, nicht die Genauigkeit der Geometrieabschätzung, der Stegsättigung oder beliebiger Harmonischenspektren. Ragazzo et al. gehen ausdrücklich von der gleichungsbasierten Bemessung zu magnetischen, strukturmechanischen und thermischen FEM-Analysen über. Dieses Tool bestätigt weder die mechanische Integrität des Rotors noch die thermische Bemessung, das Schwingungs- und Geräuschverhalten oder eine sichere Betriebsdrehzahl.
Quellen
- SyR-e analytical sizing source, Apache License 2.0, Copyright 2023; equations adapted with own implementation and drawings. https://github.com/SyR-e/syre_public/blob/24492399a52b3450a40885285cc7d2c4d15b5276/mfiles/syrmDesign/xbPlane_analyticalDesign.m ; MMF staircase, Copyright 2014 Gianmario Pellegrino: https://github.com/SyR-e/syre_public/blob/24492399a52b3450a40885285cc7d2c4d15b5276/mfiles/syrmDesign/staircaseAnyAlpha.m ; license: https://www.apache.org/licenses/LICENSE-2.0
- Ragazzo, Ferrari, Rivière, Popescu and Pellegrino (2020), Efficient Multiphysics Design Workflow of Synchronous Reluctance Motors. DOI:10.1109/ICEM49940.2020.9270670. https://iris.polito.it/handle/11583/2857495 . Workflow and validity context; repository full-text download was unavailable during this build.
- Ferrari and Pellegrino (2018), FEA-Augmented Design Equations for Synchronous Reluctance Machines. DOI:10.1109/ECCE.2018.8557451. https://iris.polito.it/handle/11583/2712428 . Method background; numerical implementation checked directly against the open SyR-e source.
- Zhang, Li, Li and Hua (2021), Electromagnetic Performance Analysis of a Synchronous Reluctance Motor with Concentrated Windings by Magnetic Equivalent Circuit, EVS34, Table 3, PDF p. 7. https://www.citelec.org/EVS34/download.php?f=papers/evs34-13621333.pdf . Independent FEA torque benchmarks; coupling sign discrepancy documented in Method.
- Vagati, Pastorelli, Franceschini and Petrache (1998), Design of low-torque-ripple synchronous reluctance motors, IEEE TIA 34(4), 758–765. DOI:10.1109/28.703969. Bibliographic design context only; paywalled full text was not accessed and no design numbers were taken from it.
Eingaben
| Eingabe | Symbol | Einheit | Vorgabe |
|---|---|---|---|
| Magnetisches Modell Der Geometriemodus liefert eine vorläufige Abschätzung anhand eines gesättigten magnetischen Kreises. Der Modus für bekannte Induktivitäten verwendet lokale Sekanteninduktivitäten am betrachteten Arbeitspunkt. | model | Kreisbarrierenbemessung (SyR-e) | |
| Polpaarzahl | p | 2 | |
| Strangstrom (Scheitelwert) Amplitudeninvariante dq-Konvention: Der Betrag entspricht dem Strangstromscheitelwert, nicht dem Effektivwert. | I_pk | A | 40 |
| Stromwinkel ab d-Achse Positiver elektrischer Winkel in Richtung q-Achse. Wählen Sie einen Winkel im Bereich positiven Drehmoments. | beta | deg | 55 |
| Rotordrehzahl Wird für die elektromagnetische Leistung und die stationäre Spannung verwendet. | n_r | rpm | 1500 |
| Strangwiderstand bei Betriebstemperatur Wicklungswiderstand je Strang; den Wert bei Betriebstemperatur eingeben. | R_s | ohm | 0.2 |
| Wechselrichter-Zwischenkreisspannung Die Spannungsausnutzung setzt ideale lineare SVPWM voraus. | V_dc | V | 400 |
| Rotoraußendurchmesser Bis zur Rotoroberfläche vor dem Luftspalt. | D_r | mm | 100 |
| Wellendurchmesser Im Geometriemodus wird der Abstand zu allen Barrieren geprüft. | D_sh | mm | 24 |
| Aktive Blechpaketlänge Aktive Eisenlänge; die Wickelkopfstreuung wird separat eingegeben. | l_st | mm | 100 |
| Geometrischer radialer Luftspalt Der Carter-Faktor berücksichtigt die wirksame Nutöffnung. | g_air | mm | 0.4 |
| Barrieren je Pol | n_b | 3 | |
| Erster Barrierenendwinkel ab q-Achse Elektrischer Winkel. Barriere 1 liegt der Rotoroberfläche am nächsten. | alpha_1 | deg | 15 |
| Letzter Barrierenendwinkel ab q-Achse Elektrischer Winkel; die dazwischenliegenden Barrierenenden haben gleiche Winkelabstände. | alpha_N | deg | 75 |
| Gesamtbarrierendicke Summe der in Normalenrichtung gemessenen Dicken aller Barrieren eines Pols. | h_total | mm | 10 |
| Tangentialstegdicke Verbleibender Rand über den Barrierenenden. Die mechanische Festigkeit ist gesondert zu untersuchen. | t_rib | mm | 0.5 |
| Äquivalente Radialstegdicke Mittlere zusätzliche Radialstegbreite im SyR-e-Streuterm für gesättigte Stege. Radialstege sind im Schema nicht im Detail dargestellt. | t_rad | mm | 0 |
| Mindesteisenstärke Erforderliche Eisenstegstärke und erforderlicher Abstand zur Welle in dieser Kreisbarrierenanordnung. | t_fe | mm | 1 |
| Verteilung der Barrierendicken Dickenverteilungen nach SyR-e: h ∝ Δf√s, h ∝ s oder gleiches h. | allocation | Minimale Flow-through-Streuung | |
| Reihenwindungen je Strang | N_s | 48 | |
| Wicklungsfaktor der Grundwelle Den tatsächlichen Grundwellenwicklungsfaktor der gewählten Wicklung eingeben. | k_w | 0.933 | |
| Carter-Faktor Wirksamer Luftspalt geteilt durch geometrischen Luftspalt. | k_C | 1.1 | |
| d-Achsen-Sättigungsfaktor Lmd = Lbase / ksat. Anhand von FEM-Ergebnissen kalibrieren; keine nichtlineare Berechnung anhand der B-H-Kennlinie. | k_sat | 1.25 | |
| Gemeinsame Statorstreuinduktivität Wird sowohl zur d- als auch zur q-Achseninduktivität addiert. | L_sig | mH | 1 |
| Flussdichte im gesättigten Steg SyR-e verwendet 2 T für gesättigte Stahlstege; nur mit entsprechenden Werkstoffdaten ändern. | B_rib | T | 2 |
| Lokale d-Achseninduktivität Sekanteninduktivität beim gewählten Strom und Stromwinkel. | L_d_in | mH | 17.95 |
| Lokale q-Achseninduktivität Dieselbe Wicklung und dq-Normierung wie für Ld verwenden. | L_q_in | mH | 6.07 |
| Kopplungsbetrag (Nebendiagonale = −Lx) ψd = Ld id − Lx iq; ψq = Lq iq − Lx id. Null ergibt das übliche Diagonalmodell. | L_x_in | mH | 1.63 |
| Kontinuierliche Rotorschrägung, mechanisch Gleichmäßige axiale Schrägung; die lokale dq-Matrix wird vor der axialen Mittelung festgehalten. | skew_m | deg | 0 |
| Welligkeitsspektrum Die Geometrie allein erlaubt keine Vorhersage der Drehmomentwelligkeit. Die Vorgaben 3 % und 1 % sind veränderbare Annahmen für eine erste Abschätzung und keine veröffentlichten Maschinendaten. | ripple_mode | Eingegebene 6. und 12. Harmonische | |
| 6. elektr. Harmonische, Amplitude (% Mittel ohne Schrägung) Durch eine FEM- oder Messamplitude der Harmonischen ohne Schrägung ersetzen. | a_6 | 3 | |
| 12. elektr. Harmonische, Amplitude (% Mittel ohne Schrägung) Die Prozentangabe bezeichnet die Scheitelamplitude, nicht die Spitze-Spitze-Welligkeit. | a_12 | 1 | |
| Phase der 12. relativ zur 6. Harmonischen Die Phase der 6. Harmonischen legt den Nullpunkt des dargestellten Rotorwinkels fest. | phase_12 | deg | 30 |
| ▶ Elektrischer Rotorwinkel Nur zur Darstellung der Drehung; die Wiedergabegeschwindigkeit ist unabhängig von der eingegebenen Wellendrehzahl. | theta_e | deg | 25 |
Ergebnisse
Mit den obigen Vorgabewerten liefert der Rechner:
| Ergebnis | Wert |
|---|---|
| Mittleres elektromagnetisches Drehmoment | 21,56 N·m |
| Elektromagnetische Umwandlungsleistung | 3,387 kW |
| d-Achseninduktivität mit Schrägung | 11,94 mH |
| q-Achseninduktivität mit Schrägung | 2,38 mH |
| Induktivitätsverhältnis Ld / Lq | 5,02 |
| d-Achsen-Flussverkettung (Scheitelwert) | 0,2739 Wb |
| q-Achsen-Flussverkettung (Scheitelwert) | 0,078 Wb |
| Außenleiterspannung (Effektivwert) | 116 V |
| Lineare SVPWM-Spannungsausnutzung (%) | 41 |
| Kupferverluste aller drei Stränge | 480 W |
| Grundwellenleistungsfaktor | 0,68 |
| Welligkeit aus eingegebenem Spektrum | 6.58% des Mittelwerts (eingegebenes Spektrum) |
Mit Quellen abgeglichen
Jeder Fall unten wurde mit diesem Rechner berechnet und stimmt mit dem Wert aus seiner Quelle überein (innerhalb der Toleranz, wo eine angegeben ist).
EVS34 Tabelle 3, Fall 2 — unabhängiger FEM-Drehmomentwert
Quelle: Zhang et al., EVS34 (2021), Table 3, PDF p. 7. Independent FEA torque, not the paper's AM result. Inputs are its peak current, angle and local inductances. Uses negative off-diagonal coupling, consistent with its Table 3 numerical terms; the p. 6 printed current-square difference has a sign inconsistency. Tolerance covers rounded inductances and reported model-to-FEA difference; the paper's percentage-error row is not used.
Eingaben: Magnetisches Modell = Bekannte dq-Induktivitäten (FEM / Versuch); Strangstrom (Scheitelwert) = 15 A; Stromwinkel ab d-Achse = 46 deg; Welligkeitsspektrum = Nur glattes dq-Modell; die übrigen wie oben.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Mittleres elektromagnetisches Drehmoment | 3,99 ± 0,04 N·m | 3,969 N·m |
EVS34 Tabelle 3, Fall 5 — unabhängiger FEM-Drehmomentwert
Quelle: Zhang et al., EVS34 (2021), Table 3, PDF p. 7. Independent FEA torque, not the paper's AM result. Inputs are its peak current, angle and local inductances. Uses negative off-diagonal coupling, consistent with its Table 3 numerical terms; the p. 6 printed current-square difference has a sign inconsistency. Tolerance covers rounded inductances and reported model-to-FEA difference; the paper's percentage-error row is not used.
Eingaben: Magnetisches Modell = Bekannte dq-Induktivitäten (FEM / Versuch); Strangstrom (Scheitelwert) = 45 A; Stromwinkel ab d-Achse = 58 deg; Lokale d-Achseninduktivität = 11,33 mH; Lokale q-Achseninduktivität = 4,3 mH; Kopplungsbetrag (Nebendiagonale = −Lx) = 1,84 mH; Welligkeitsspektrum = Nur glattes dq-Modell; die übrigen wie oben.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Mittleres elektromagnetisches Drehmoment | 14,35 ± 0,1 N·m | 14,292 N·m |
EVS34 Tabelle 3, Fall 3 — unabhängiger FEM-Drehmomentwert
Quelle: Zhang et al., EVS34 (2021), Table 3, PDF p. 7. Independent FEA torque, not the paper's AM result. Inputs are its peak current, angle and local inductances. Uses negative off-diagonal coupling, consistent with its Table 3 numerical terms; the p. 6 printed current-square difference has a sign inconsistency. Tolerance covers rounded inductances and reported model-to-FEA difference; the paper's percentage-error row is not used.
Eingaben: Magnetisches Modell = Bekannte dq-Induktivitäten (FEM / Versuch); Strangstrom (Scheitelwert) = 20 A; Stromwinkel ab d-Achse = 50 deg; Lokale d-Achseninduktivität = 16,37 mH; Lokale q-Achseninduktivität = 5,49 mH; Kopplungsbetrag (Nebendiagonale = −Lx) = 1,73 mH; Welligkeitsspektrum = Nur glattes dq-Modell; die übrigen wie oben.
| Ergebnis | Quelle | Dieser Rechner |
|---|---|---|
| Mittleres elektromagnetisches Drehmoment | 6,09 ± 0,04 N·m | 6,068 N·m |



Responses